


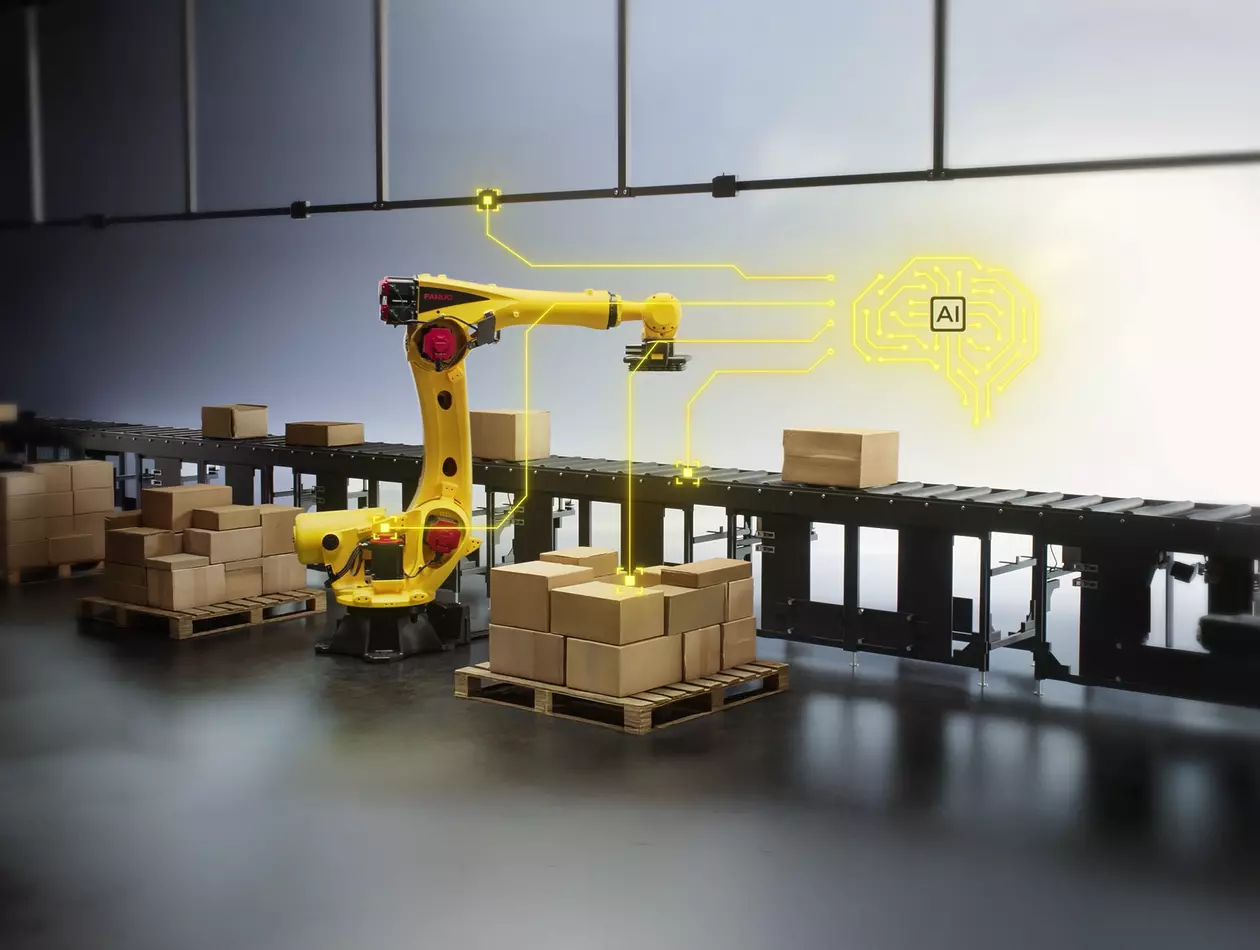
Physical AI dla robotyki przemysłowej i automatyzacji
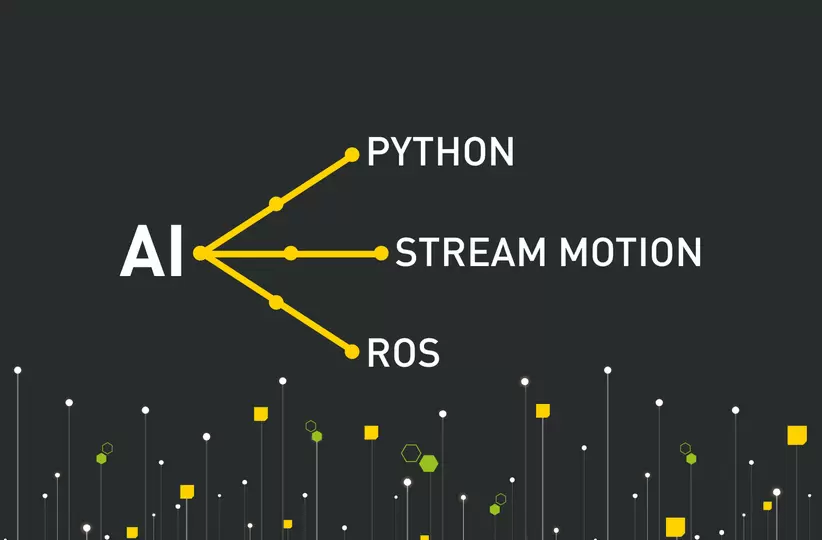
Tworzenie fundamentów dla Physical AI
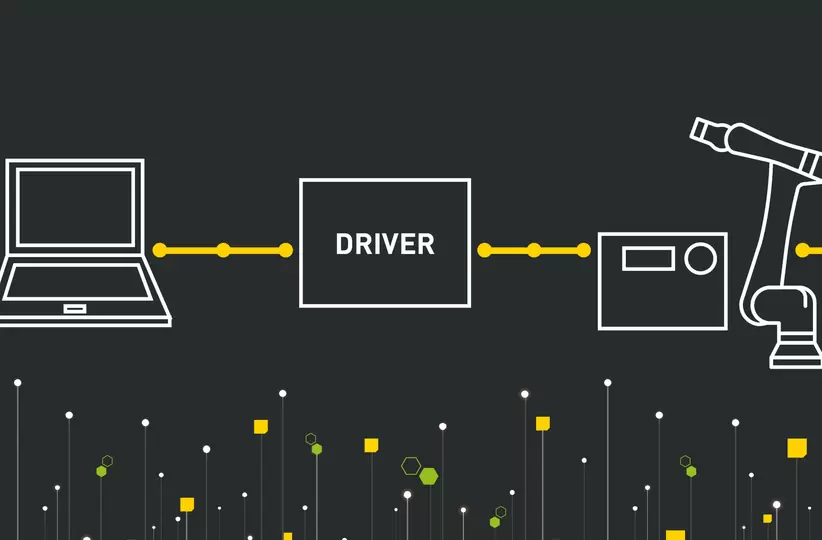
Pakiet integracyjny FANUC dla ROS 2
Programowanie w języku Python
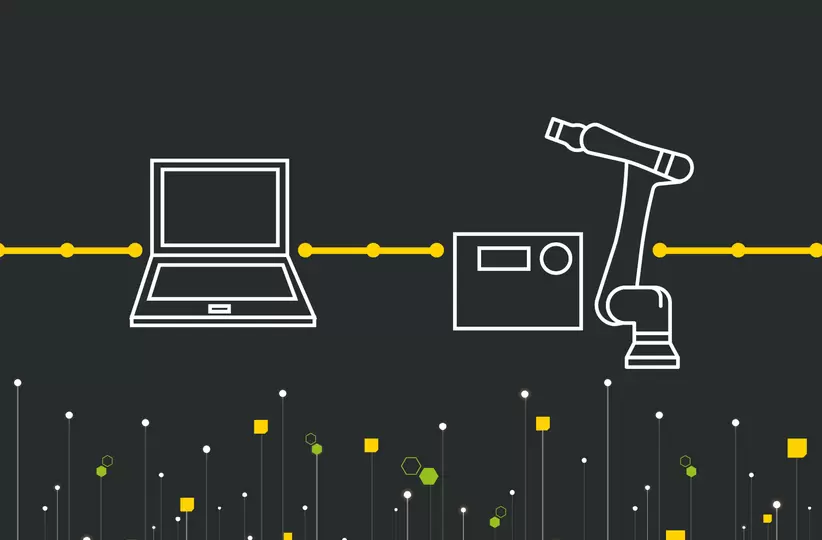
Implementacja Stream Motion
Jak FANUC rozwija Physical AI poprzez strategiczne partnerstwa
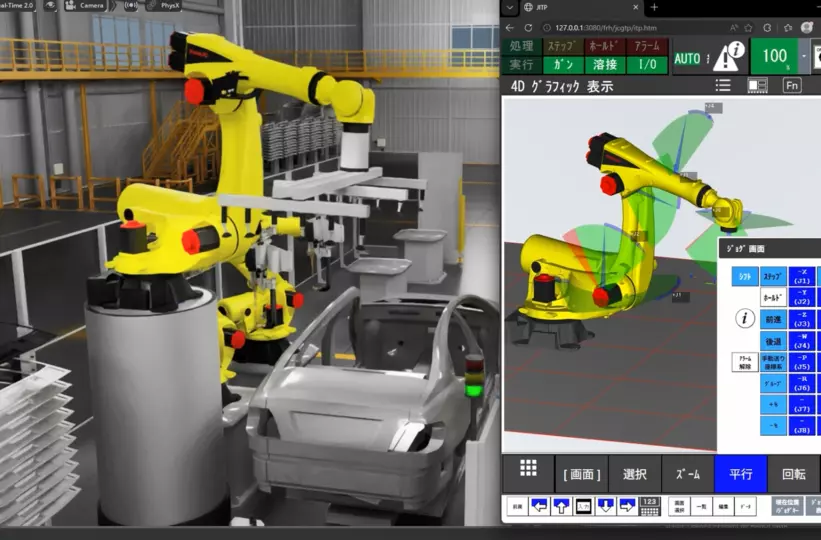
Rozwój Physical AI i cyfrowych bliźniaków dzięki współpracy z NVIDIA
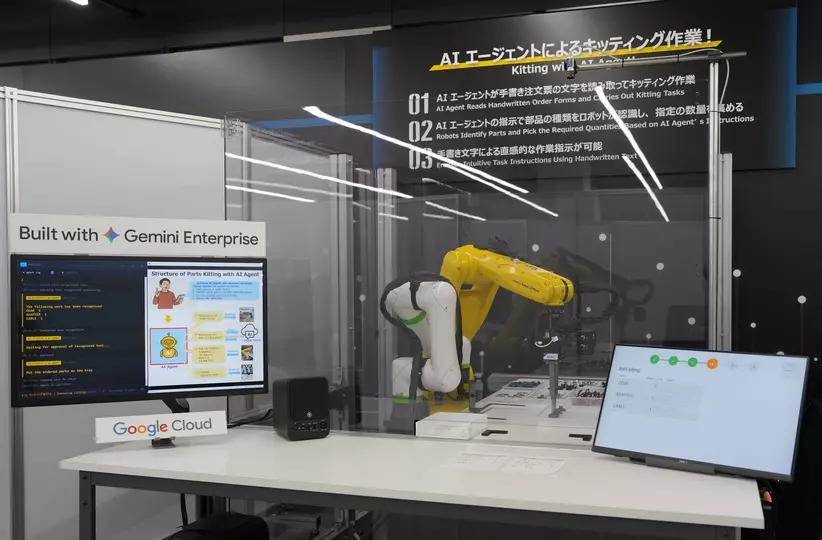
FANUC rozwija Physical AI poprzez inicjatywy otwartych platform realizowane we współpracy z Google
Pierwsze kroki ze sterownikiem FANUC ROS 2
Pakiet ROS 2 dla robotów FANUC jest już dostępny dla serii robotów współpracujących CRX oraz kilku innych modeli robotów FANUC.
Deweloperzy mogą korzystać z dokumentacji, przewodników instalacyjnych oraz wsparcia technicznego za pośrednictwem oficjalnych repozytoriów GitHub należących do FANUC CORPORATION.
Dlaczego otwarte platformy mają znaczenie
Jedną z największych zalet otwartej platformy jest możliwość elastycznego wykorzystywania zasobów obliczeniowych zarówno z centrów danych w chmurze, jak i serwerów brzegowych (edge), połączonych za pośrednictwem szybkich sieci komunikacyjnych nowej generacji. Dzięki temu producenci mogą skalować automatyzację, optymalizować wydajność oraz szybko dostosowywać się do zmieniających się potrzeb produkcyjnych.
Korzyści Physical AI dla automatyzacji przemysłowej
Bardziej elastyczne programowanie
Szybsze tworzenie oprogramowania
Zwiększona dokładność
Bezpieczniejsza współpraca
Krótszy czas uruchomienia
Większa skalowalność
Zastosowania Physical AI
Physical AI umożliwia robotom postrzeganie otoczenia, adaptację do zmieniających się warunków oraz wykonywanie działań w rzeczywistych środowiskach produkcyjnych. Przykłady zastosowań pokazują, w jaki sposób roboty FANUC mogą wykorzystywać sztuczną inteligencję, sterowanie w czasie rzeczywistym, instrukcje wydawane w języku naturalnym oraz symulację do realizacji złożonych zadań automatyzacyjnych z większą elastycznością i precyzją.
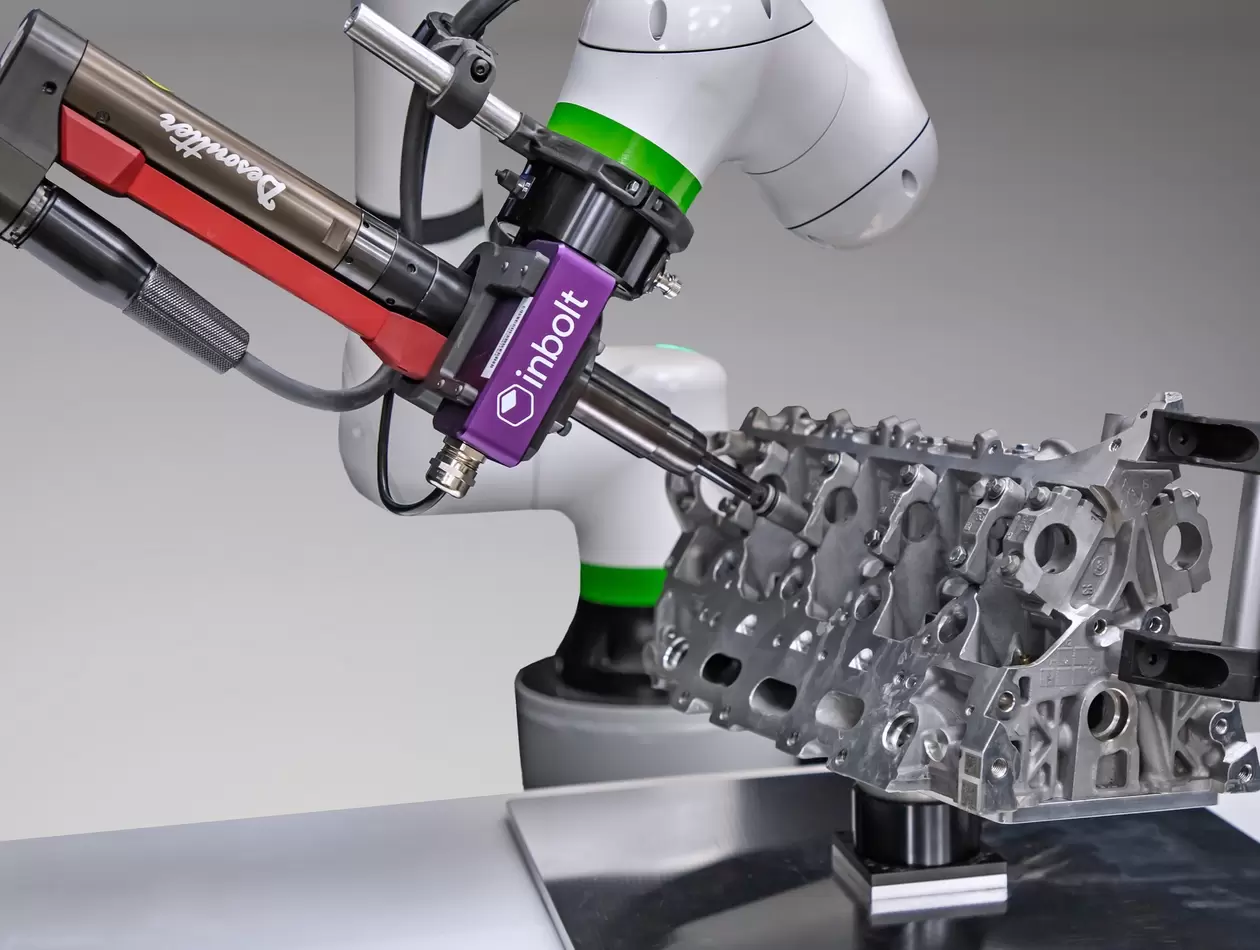
Robot AI śledzi ruchome elementy i dokręca śruby
Roboty FANUC mogą identyfikować i śledzić detale poruszające się w trzech wymiarach, precyzyjnie podążając za nimi w czasie rzeczywistym. Umożliwia to wykonywanie operacji, takich jak dokręcanie śrub na ruchomych elementach, które tradycyjnie wymagały precyzyjnego pozycjonowania lub stabilizowania detalu. Dzięki śledzeniu z dużą prędkością i częstotliwości 1 ms, technologia szybkiego śledzenia 3D zapewnia wysoką dokładność nawet w dynamicznie zmieniających się warunkach pracy.
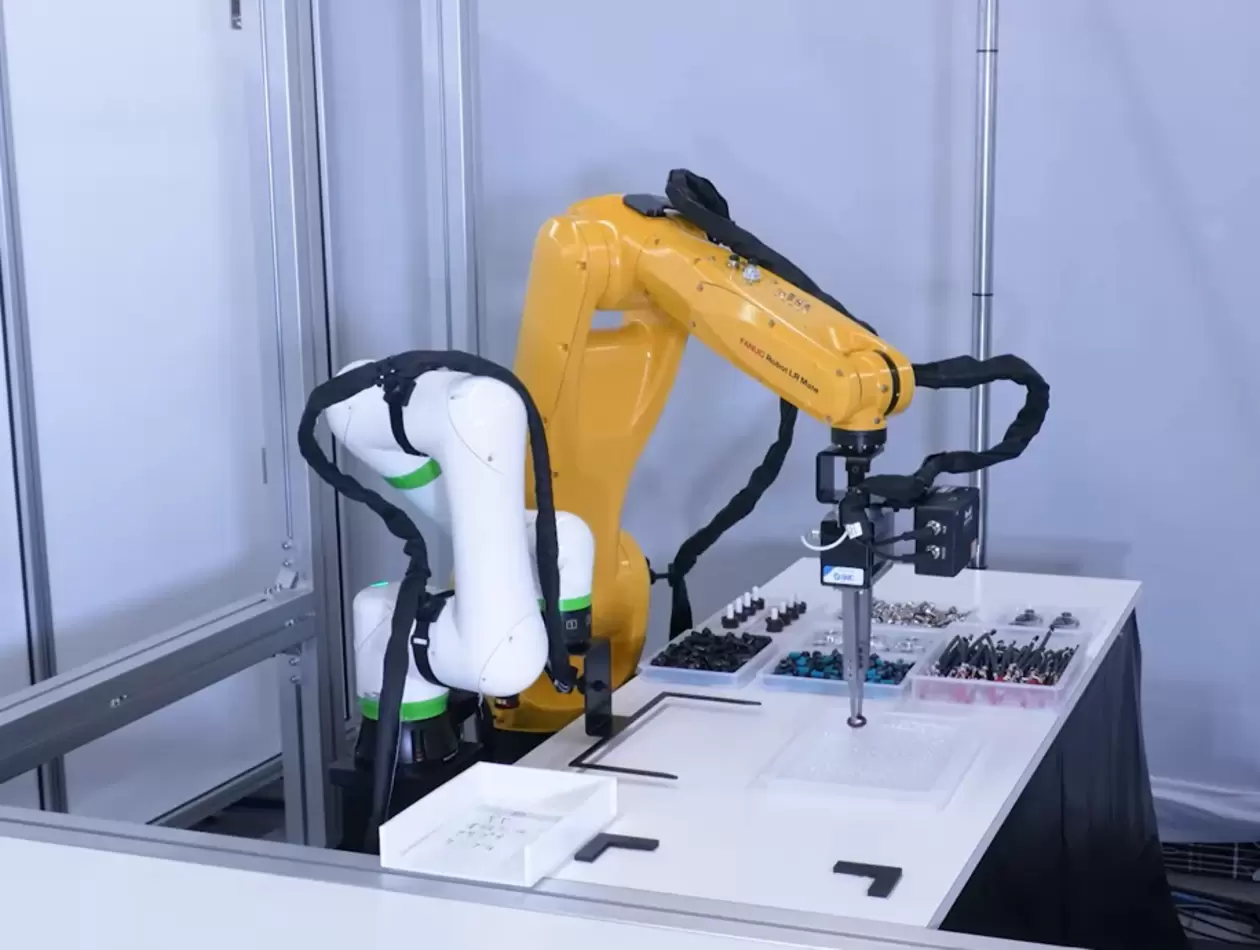
Operacje kompletacji (kitting) sterowane przez agenta AI
Wydając agentowi AI polecenia w języku naturalnym dotyczące zadań takich jak fotografowanie formularzy zamówień, rozpoznawanie tekstu oraz transport tacek i części, robot może realizować proces kompletacji detali (kitting). Połączenie agenta AI, który rozumie język naturalny, steruje robotem i autonomicznie wykonuje zadania, z funkcją rozpoznawania obiektów opartą na AI, niewymagającą wcześniejszego uczenia na wzorcach (masterless), umożliwia modyfikowanie logiki działania systemu w sposób podobny do wydawania poleceń człowiekowi.
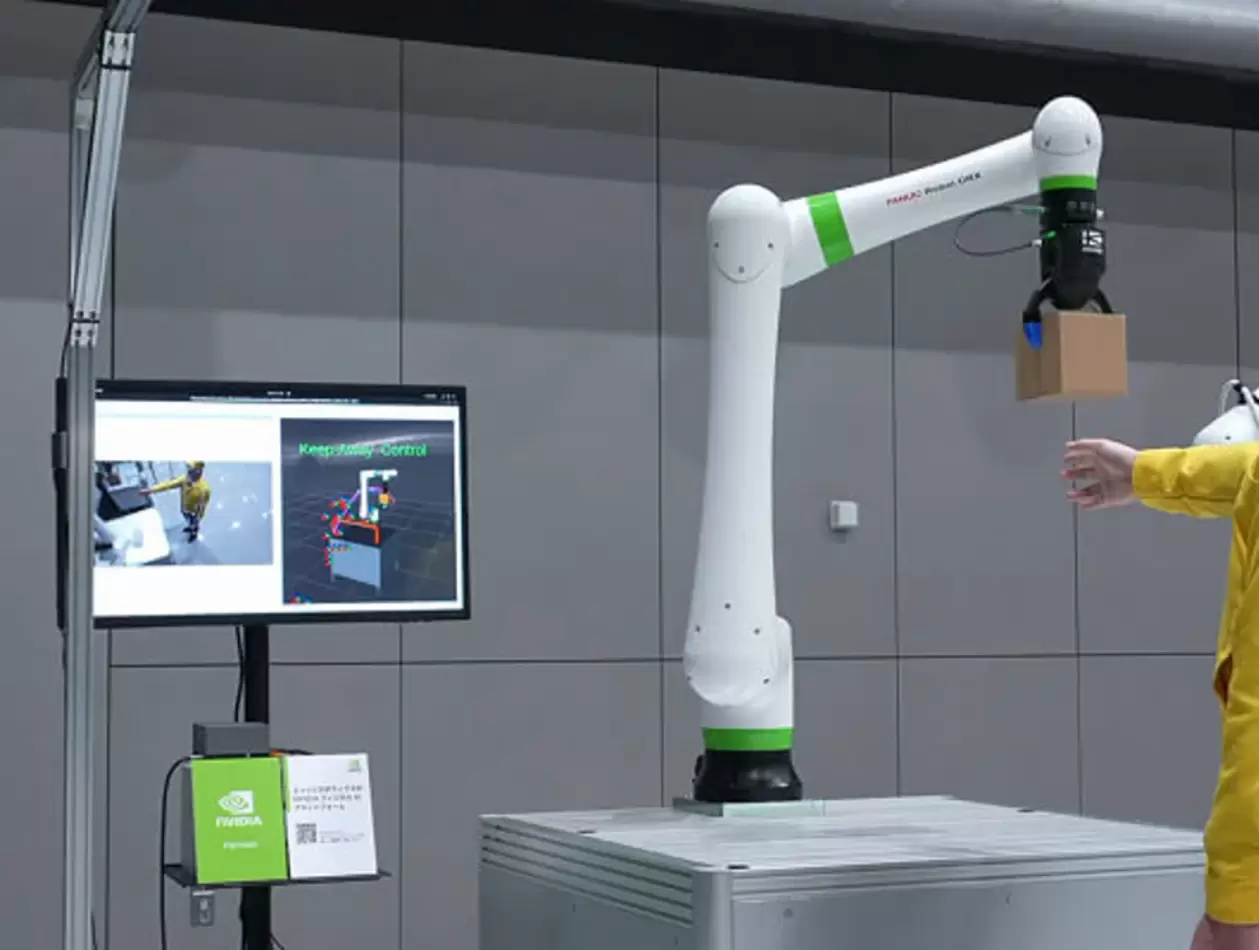
Robot AI z dynamicznym monitorowaniem otoczenia
Roboty FANUC wyposażone w systemy percepcji oparte na sztucznej inteligencji mogą wykrywać obecność osób w swoim otoczeniu i dostosowywać trajektorie ruchu w czasie rzeczywistym bez konieczności zatrzymywania produkcji. Dzięki funkcji Stream Motion robot ogranicza siłę generowaną przez ramię do bezpiecznego zakresu pracy. Gdy człowiek wejdzie do strefy roboczej robota, robot automatycznie modyfikuje swoją trajektorię, aby uniknąć kontaktu. Po opuszczeniu strefy przez człowieka robot powraca do pierwotnej ścieżki ruchu i kontynuuje wykonywanie zadania. Takie rozwiązanie umożliwia bezpieczną i nieprzerwaną współpracę ludzi i robotów na hali produkcyjnej.
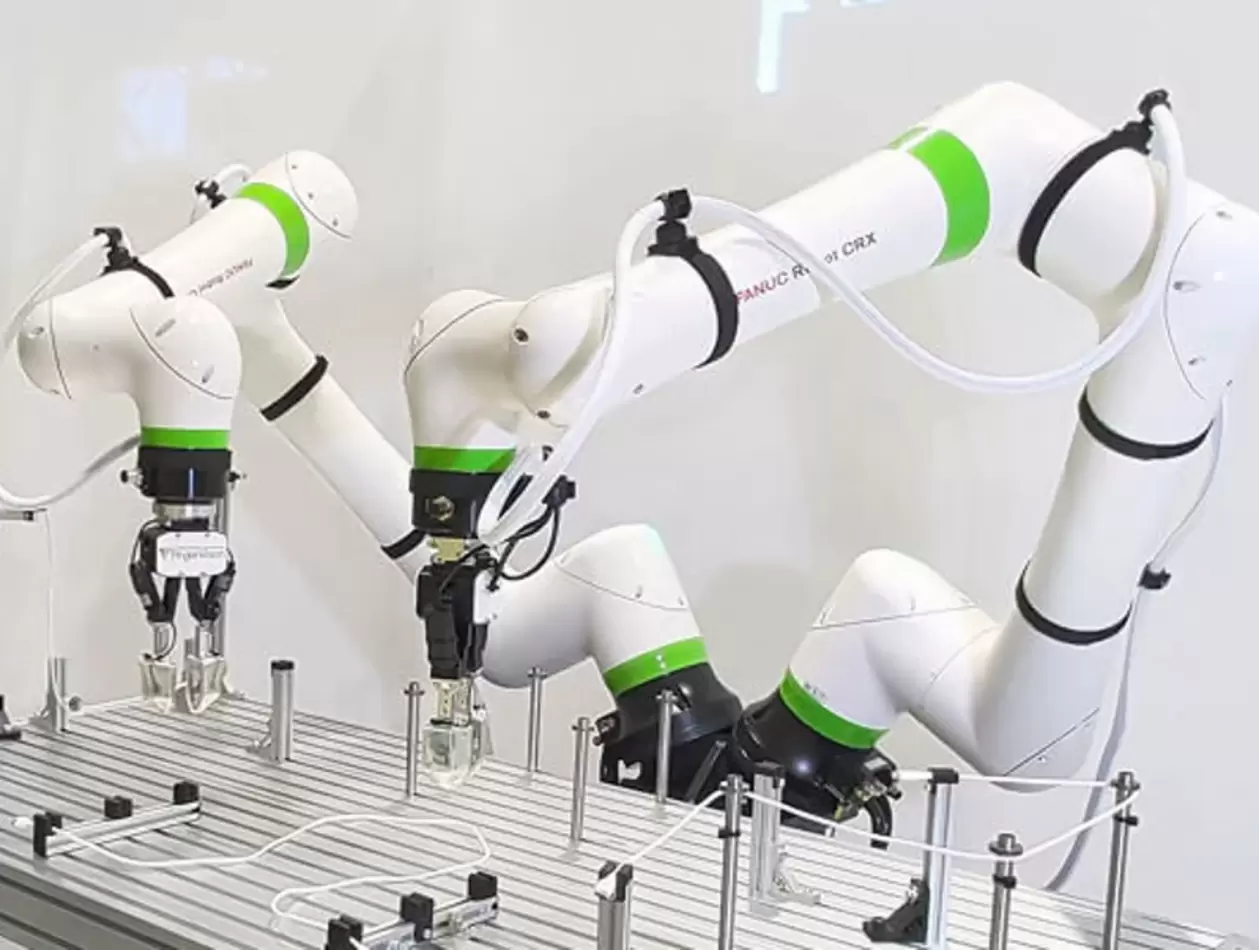
AI steruje dwoma ramionami robota podczas montażu elastycznego przewodu
Wykorzystując model bazowy Vision-Language-Action (VLA), dwa ramiona robota FANUC mogą współpracować, naśladując czynności wykonywane przez człowieka, takie jak składanie koszulki czy realizacja wymagających wysokiej zręczności operacji związanych z prowadzeniem i montażem przewodów. System wykrywa naprężenie przewodów w czasie rzeczywistym i manipuluje miękkimi, elastycznymi kablami z czułością zbliżoną do ludzkiej. Dzięki wieloosiowej kinematyce roboty prowadzą przewody po złożonych trajektoriach 3D, uwzględniających zmiany wysokości, głębokości i kąta nachylenia, zachowując wysoką precyzję manipulacji oraz zapobiegając uszkodzeniom.
Programowanie robotów za pomocą poleceń głosowych i generatywnej AI
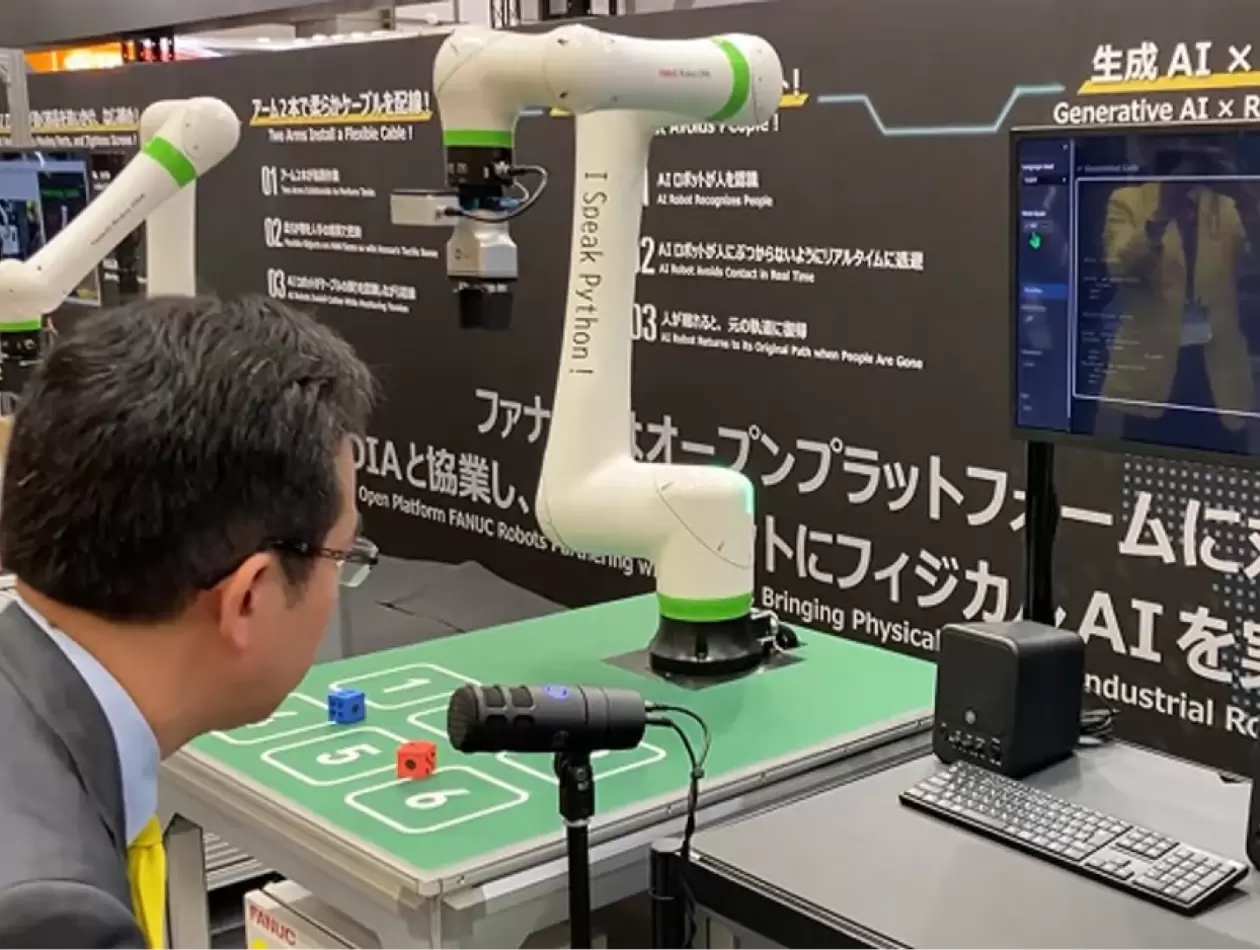
Roboty FANUC potrafią rozpoznawać polecenia głosowe w wielu językach, automatycznie generować programy w języku Python z wykorzystaniem generatywnej sztucznej inteligencji oraz wykonywać wynikające z nich zadania z jednoczesnym postrzeganiem otoczenia. Użytkownik wydaje instrukcje głosowo, a robot interpretuje polecenie, tworzy odpowiedni program i realizuje wskazane działanie.
Możliwości te obejmują również bardziej złożone zadania, takie jak:
rzucanie kostką i umieszczenie jej we właściwym miejscu zgodnie z wylosowaną liczbąułożenie kostki o określonym kolorze na innej kostce
Zadania tego typu wymagały wcześniej specjalistycznego programowania, natomiast obecnie mogą być realizowane za pomocą intuicyjnych poleceń głosowych.
Zaawansowane wsparcie dla symulacji i cyfrowych bliźniaków
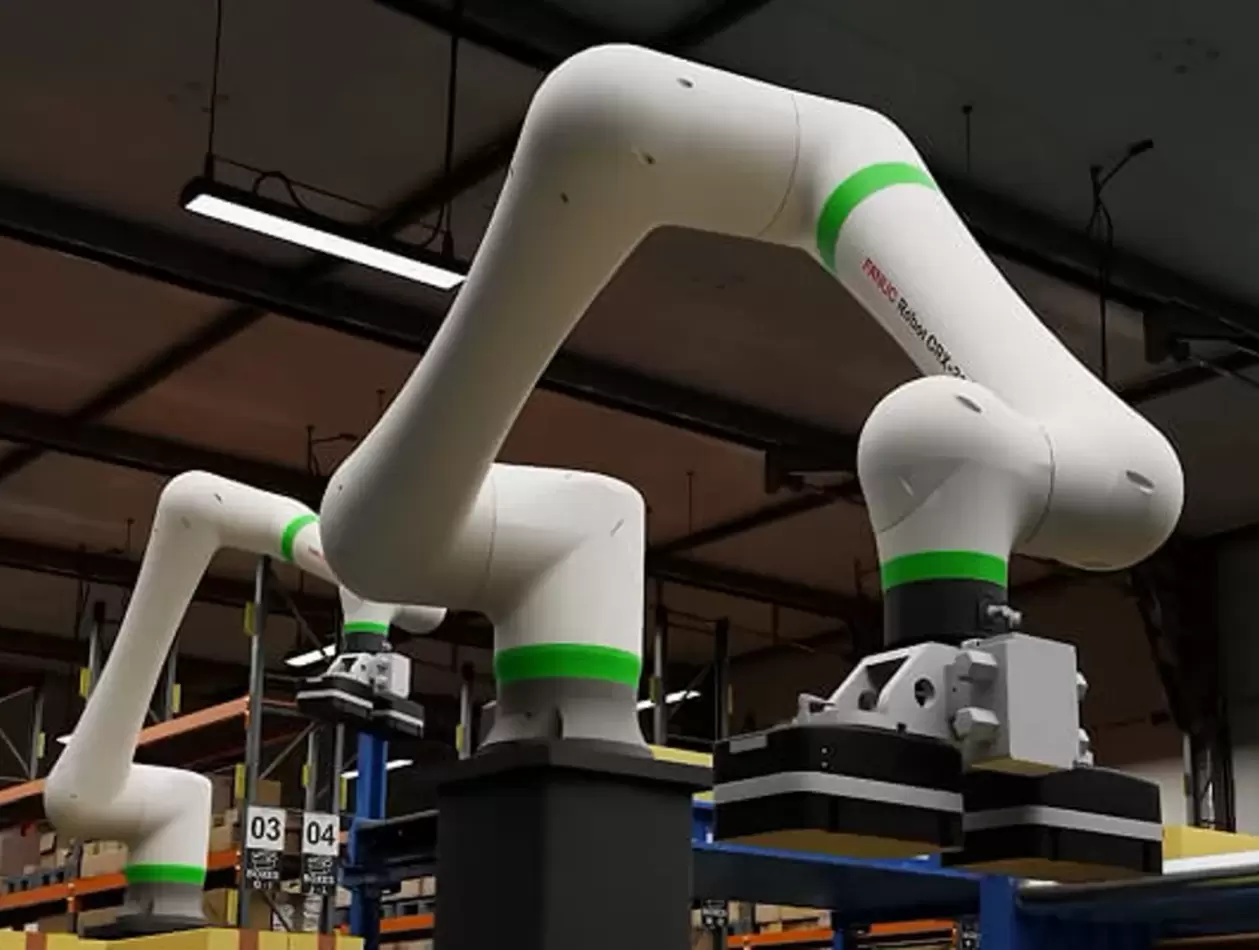
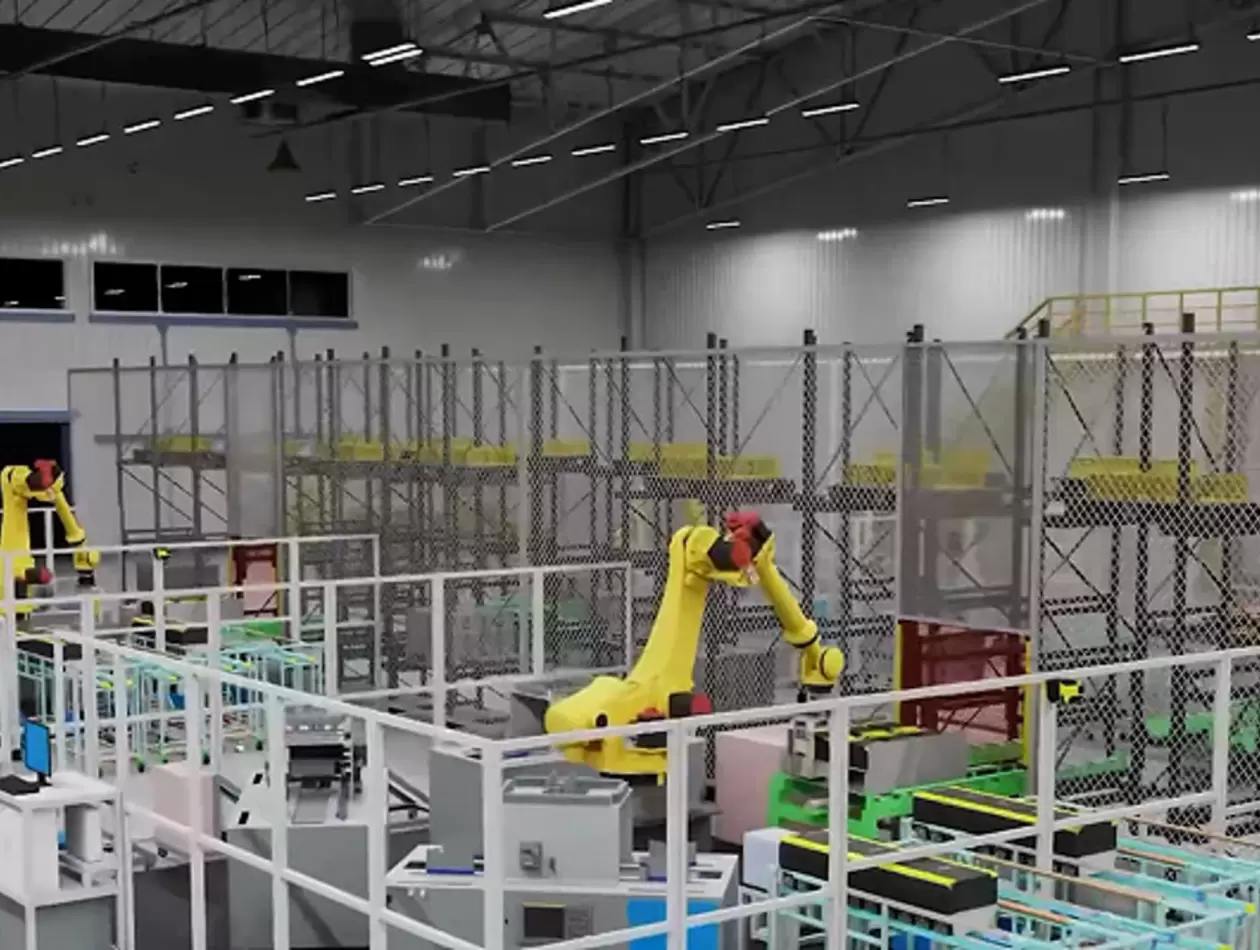
FANUC wspiera zaawansowane technologie symulacji i cyfrowych bliźniaków (digital twins), które umożliwiają producentom projektowanie, testowanie i weryfikację systemów robotycznych jeszcze przed ich wdrożeniem. Fotorealistyczne, wirtualne środowiska fabryczne pomagają zespołom modelować zachowanie robotów, oceniać układ stanowisk oraz optymalizować wydajność w całkowicie bezpiecznym środowisku.
Wykorzystując platformę NVIDIA Isaac GR00T do uczenia ruchów robota i zachowania obiektów, roboty mogą samodzielnie uczyć się reagowania na wcześniej niespotykane sytuacje. Roboty FANUC są dostępne w formatach kompatybilnych z nowoczesnymi platformami symulacyjnymi, co umożliwia analizę czasów cyklu, weryfikację trajektorii ruchu oraz generowanie danych treningowych dla systemów AI w ramach wirtualnych procesów produkcyjnych. Narzędzia te skracają czas uruchomienia systemu i zwiększają jego ogólną dokładność.
Lepsza integracja z narzędziami symulacyjnymi firmy FANUC
Ekosystem narzędzi symulacyjnych FANUC, w tym rozwiązania do programowania offline, wspiera wymianę danych dotyczących trajektorii ruchu oraz wydajności z zewnętrznymi środowiskami symulacyjnymi. Dzięki temu deweloperzy mogą z większą dokładnością modelować rzeczywiste zachowanie robotów oraz weryfikować wydajność systemów już na wczesnym etapie procesu projektowania.
* ROS jest znakiem towarowym organizacji Open Source Robotics Foundation.
** Python jest zastrzeżonym znakiem towarowym Python Software Foundation.
*** GitHub jest zastrzeżonym znakiem towarowym firmy GitHub, Inc..