


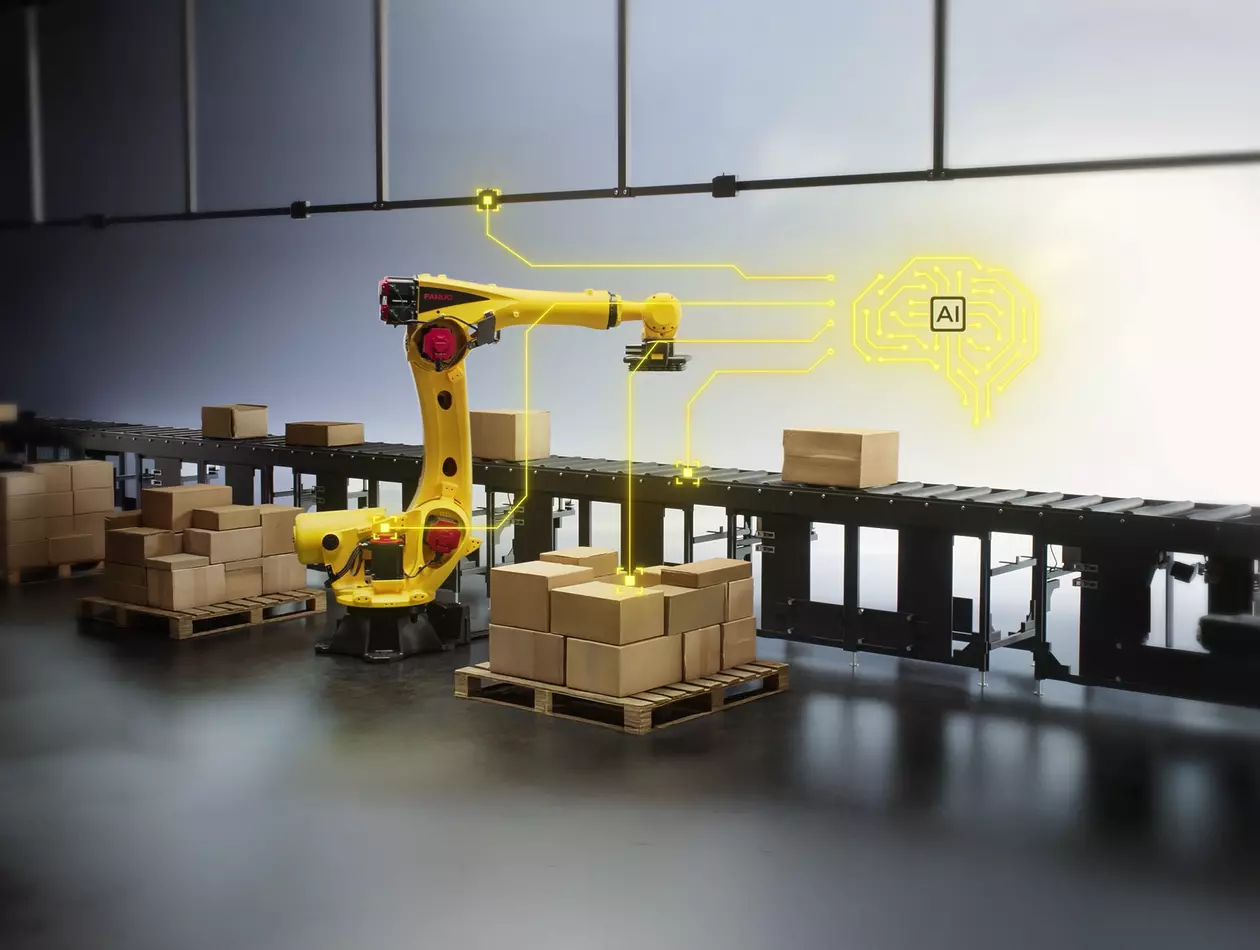
FANUC ROS 2 do integracji robotów przemysłowych
Integracja robotów FANUC za pomocą ROS 2
FANUC udostępnił ROS 2 dla serii robotów współpracujących CRX, umożliwiając ich płynną integrację z systemem Robot Operating System 2 (ROS 2). Dzięki temu programiści, badacze i przedsiębiorstwa produkcyjne zyskują większą swobodę w tworzeniu inteligentnych aplikacji zrobotyzowanych z wykorzystaniem nowoczesnego, skalowalnego środowiska zaprojektowanego z myślą o sterowaniu robotami w czasie rzeczywistym oraz realizacji zaawansowanych procesów automatyzacji.
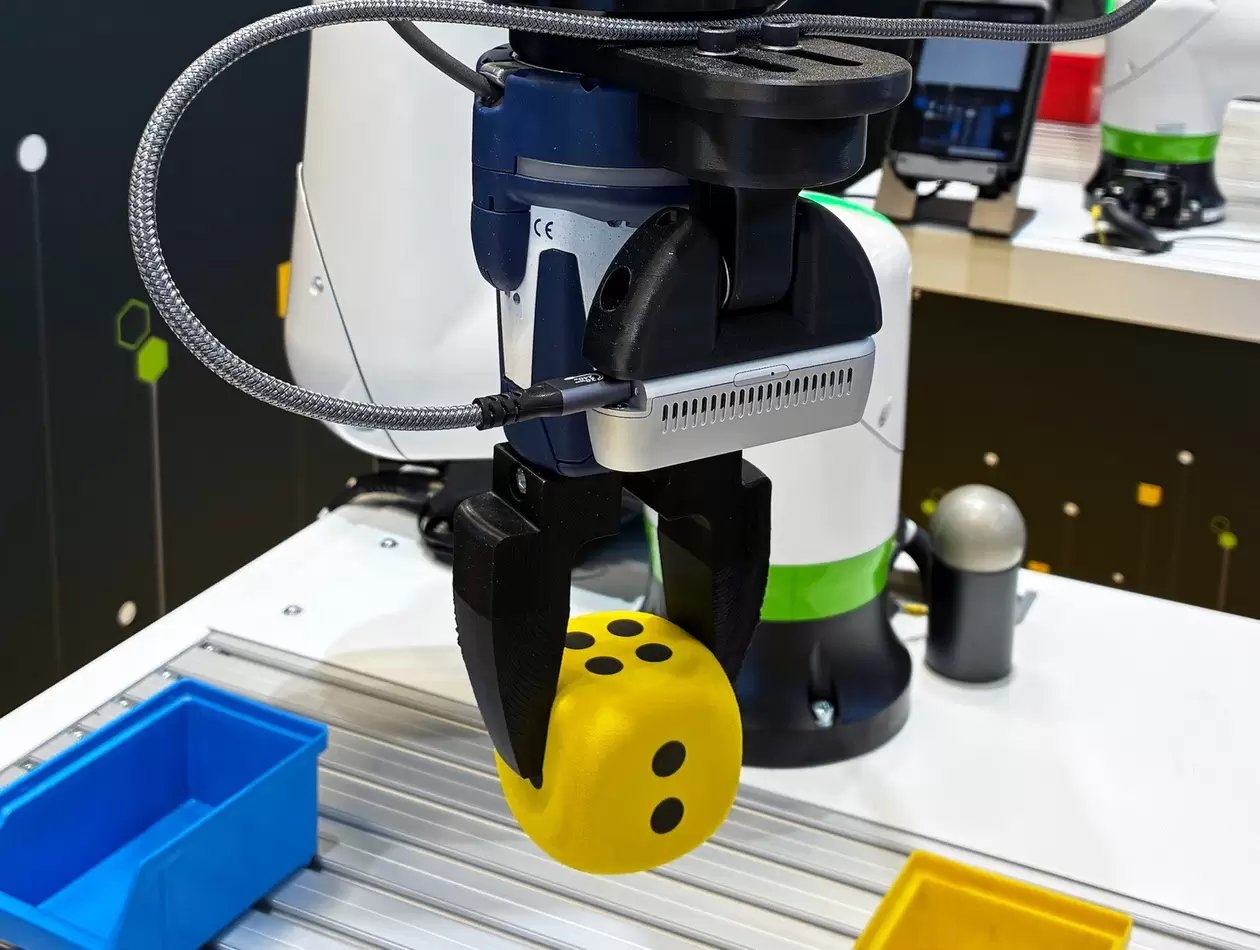
Czym jest sterownik FANUC ROS 2?
FANUC ROS 2 to interfejs programowy łączący roboty współpracujące FANUC CRX z ekosystemem ROS 2. Umożliwia użytkownikom wykorzystanie narzędzi open source do realizacji zaawansowanych projektów z zakresu automatyzacji, badań i zastosowań przemysłowych. Obsługuje sterowanie z wysoką częstotliwością, integrację z MoveIt oraz funkcje symulacyjne, umożliwiając elastyczne wdrażanie rozwiązań zarówno w środowiskach badawczych, jak i produkcyjnych. Dzięki temu użytkownicy mogą korzystać z ROS 2 do tworzenia i wdrażania aplikacji robotycznych w szerokim zakresie zastosowań.
Pierwsze kroki ze sterownikiem FANUC ROS 2
Sterownik FANUC ROS 2 jest obecnie dostępny dla robotów współpracujących serii CRX oraz innych, wybranych modeli robotów FANUC. Dokumentacja, przewodniki instalacyjne i materiały wsparcia są dostępne w oficjalnych repozytoriach GitHub firmy FANUC CORPORATION.
Aplikacje Physical AI - rozwój inteligentnych aplikacji robotycznych dzięki otwartemu ekosystemowi ROS
Sterowanie ruchem w czasie rzeczywistym z wysoką częstotliwością
Zaawansowane planowanie ruchu i unikanie kolizji
Symulacja i szybkie prototypowanie
Elastyczna integracja
Obsługa szerokiej gamy modeli robotów
Niezawodność klasy przemysłowej
*ROS jest znakiem towarowym fundacji Open Source Robotyka Foundation.
**Python jest zastrzeżonym znakiem towarowym fundacji Python Software Foundation.
***GitHub jest zastrzeżonym znakiem towarowym firmy GitHub, Inc.