


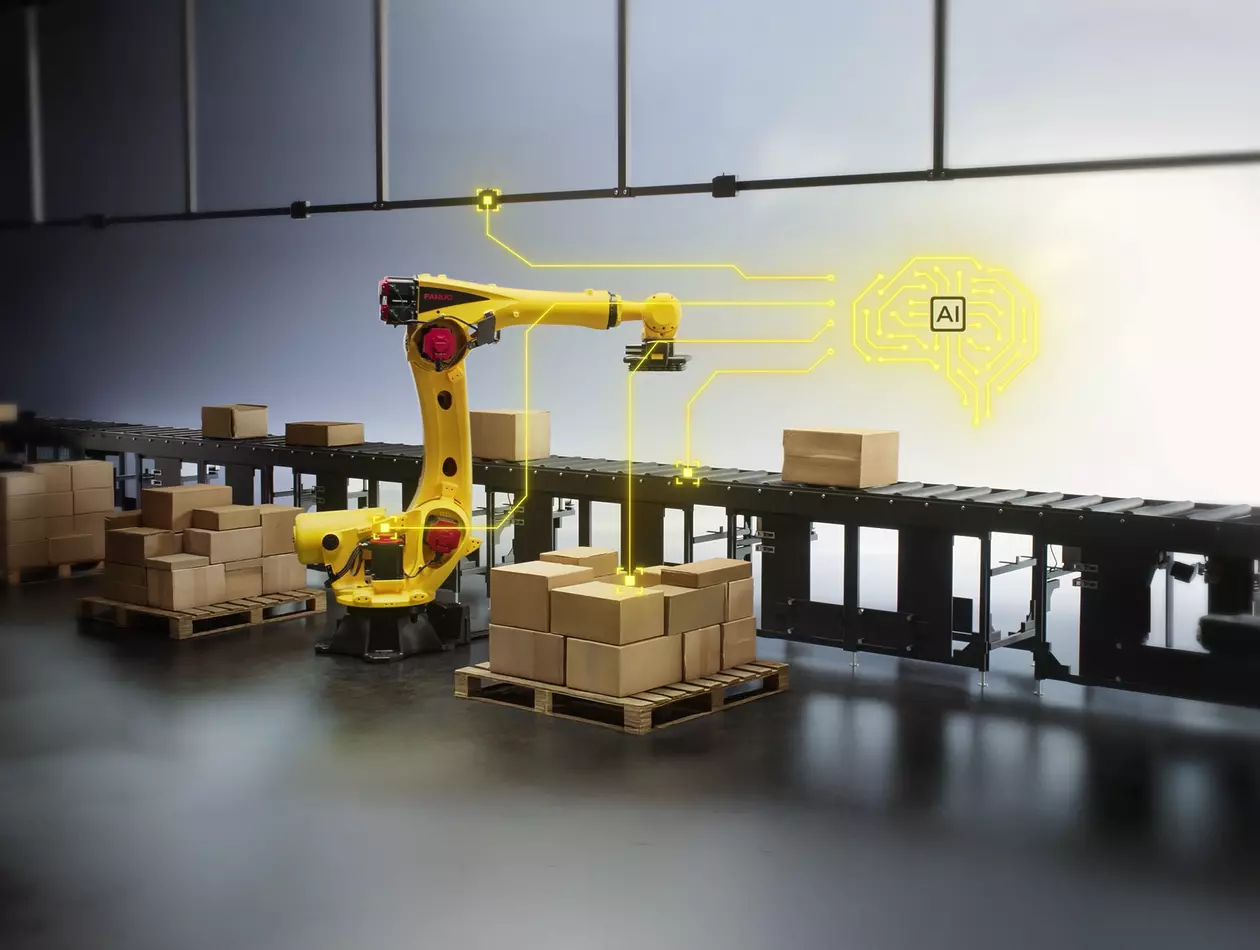
A fizikai AI az ipari robotika és automatizálás szolgálatában
A Physical AI alapjainak megteremtése
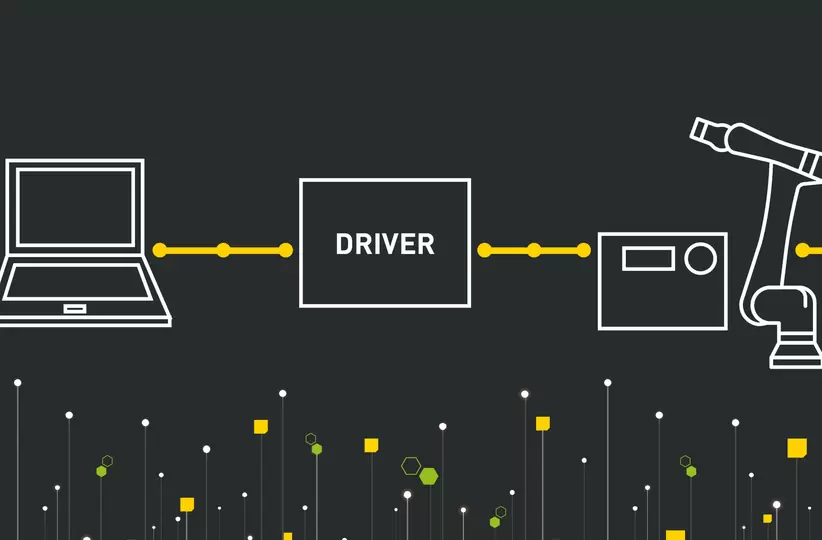
FANUC ROS 2 illesztőprogram
Python programozás
Ismerje meg a Stream Motion funkciót
A FANUC stratégiai partnerségei a Physical AI szolgálatában
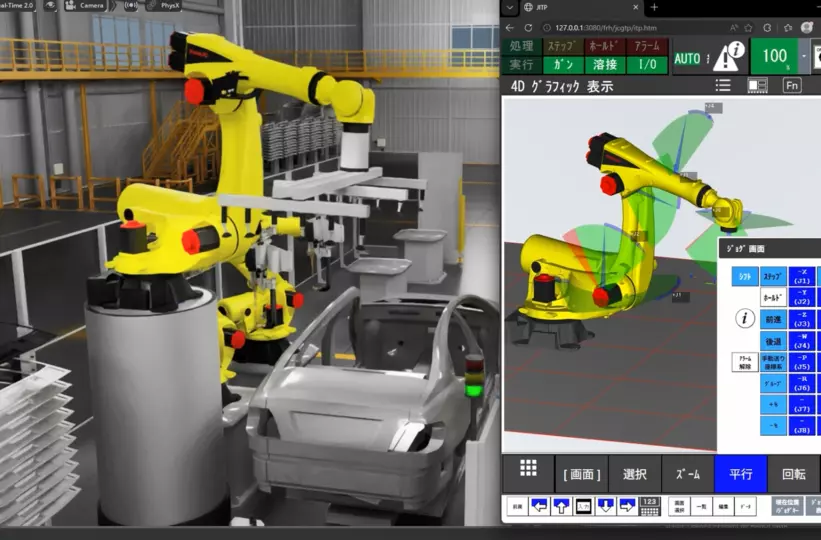
Physical AI és digitális ikrek az NVIDIA-val együttműködésben
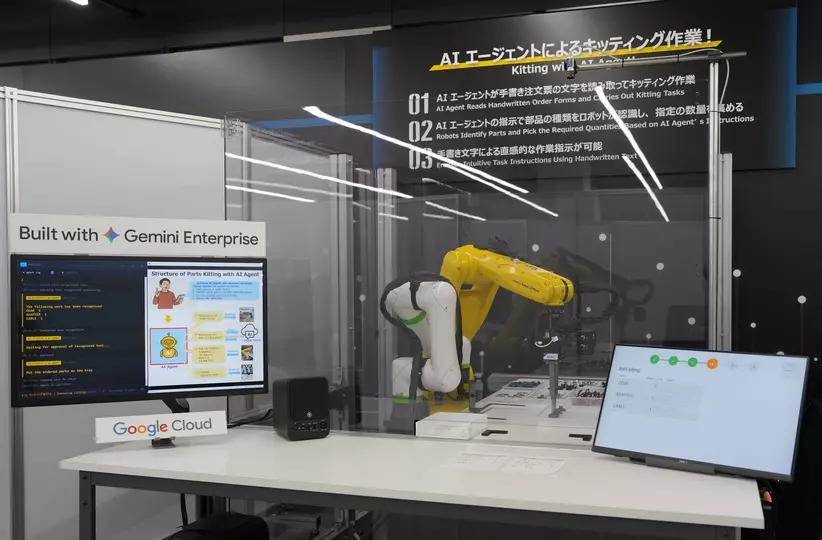
A FANUC a Google-lal közös nyílt platform-kezdeményezésekkel lép tovább a Physical AI megvalósítá...
Kezdje el a munkát a FANUC ROS 2 illesztőprogrammal
A FANUC ROS 2 illesztőprogram már elérhető a CRX kollaboratív robotcsaládhoz és számos további robotmodellhez.
A fejlesztők a FANUC CORPORATION hivatalos GitHub-tárolóiban részletes dokumentációt, telepítési útmutatókat és technikai támogatást találnak.
Miért fontosak a nyílt platformok?
A nyílt platformok egyik legnagyobb előnye a rugalmasság: a felhőalapú adatközpontok és a peremhálózati (edge) szerverek számítási kapacitása egyaránt kihasználható, a következő generációs, nagy sebességű kommunikációnak köszönhetően összehangoltan. Így a gyártóvállalatok könnyedén skálázhatják automatizálási rendszereiket, optimalizálhatják a teljesítményt, és gyorsan alkalmazkodhatnak a változó gyártási igényekhez.
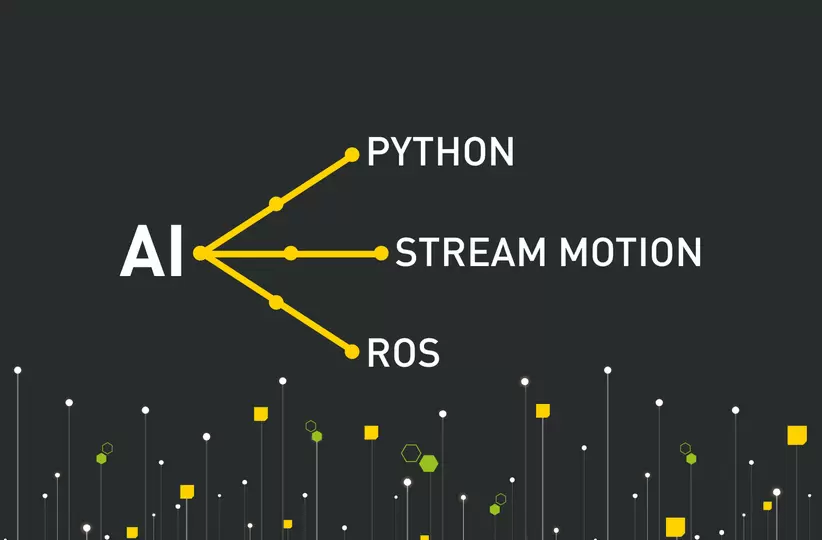
A Physical AI előnyei az ipari automatizálásban
Rugalmasabb programozás
Gyorsabb fejlesztés
Nagyobb pontosság
Biztonságosabb együttműködés
Rövidebb üzembe helyezési idő
Nagyobb skálázhatóság
Fizikai AI alkalmazások
A Physical AI képessé teszi a robotokat arra, hogy érzékeljenek, alkalmazkodjanak és cselekedjenek valós gyártási környezetben. Az alábbi példák bemutatják, hogyan oldanak meg a FANUC robotok összetett automatizálási feladatokat nagyobb rugalmassággal és pontossággal, az AI, a valós idejű vezérlés, a természetes nyelvű utasítások és a szimuláció segítségével.
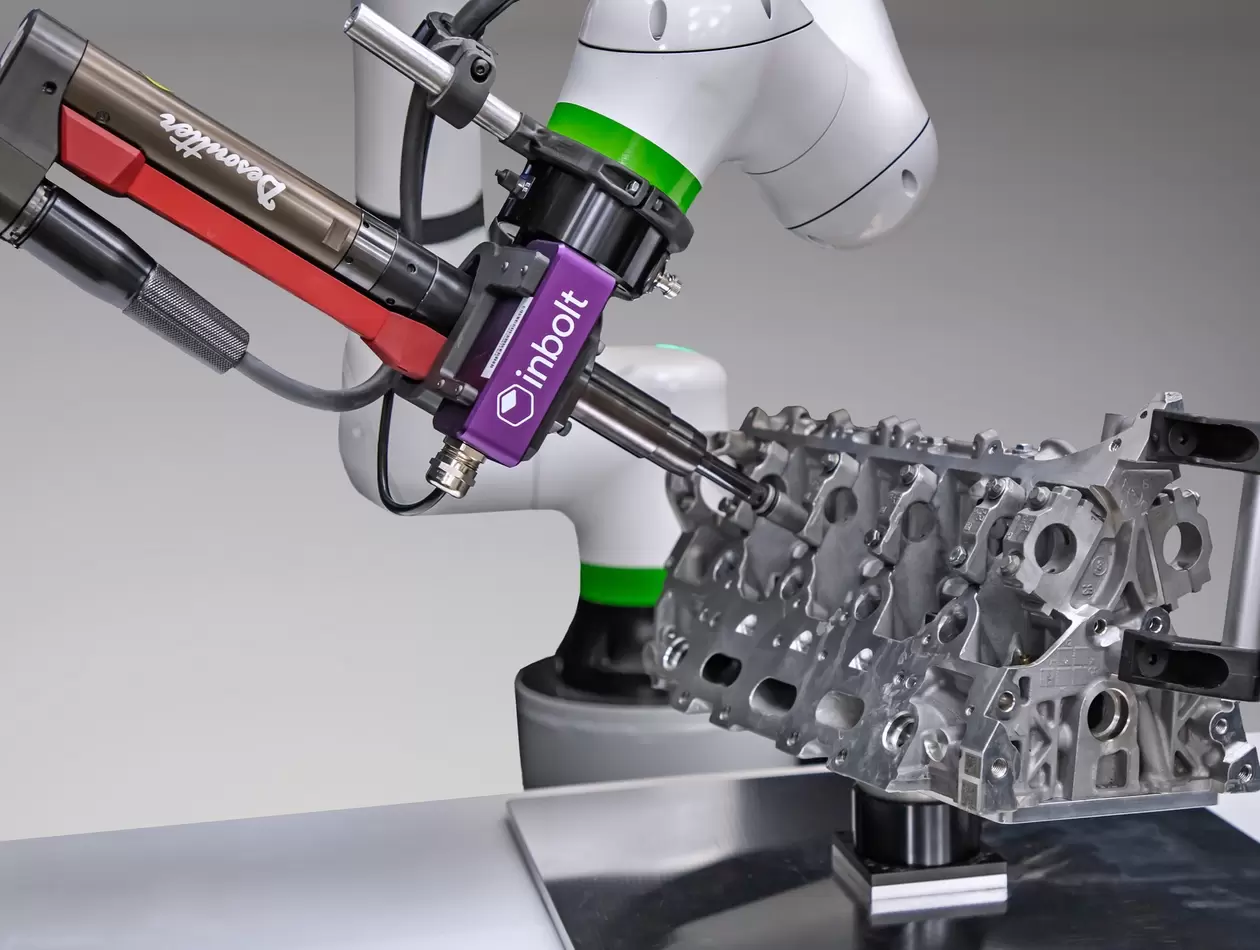
AI-alapú robot követi és csavarozza a mozgó alkatrészeket.
A FANUC robotok képesek felismerni a háromdimenziós térben mozgó munkadarabokat, és valós időben, nagy pontossággal követni azokat. Így olyan műveletek is megvalósíthatók, mint a mozgó alkatrészek csavarozása, amely korábban pontos befogást vagy az alkatrész rögzítését igényelte. Az 1 ms-os ciklusidejű, nagy sebességű 3D követésnek köszönhetően a pontosság dinamikus környezetben is állandó marad.
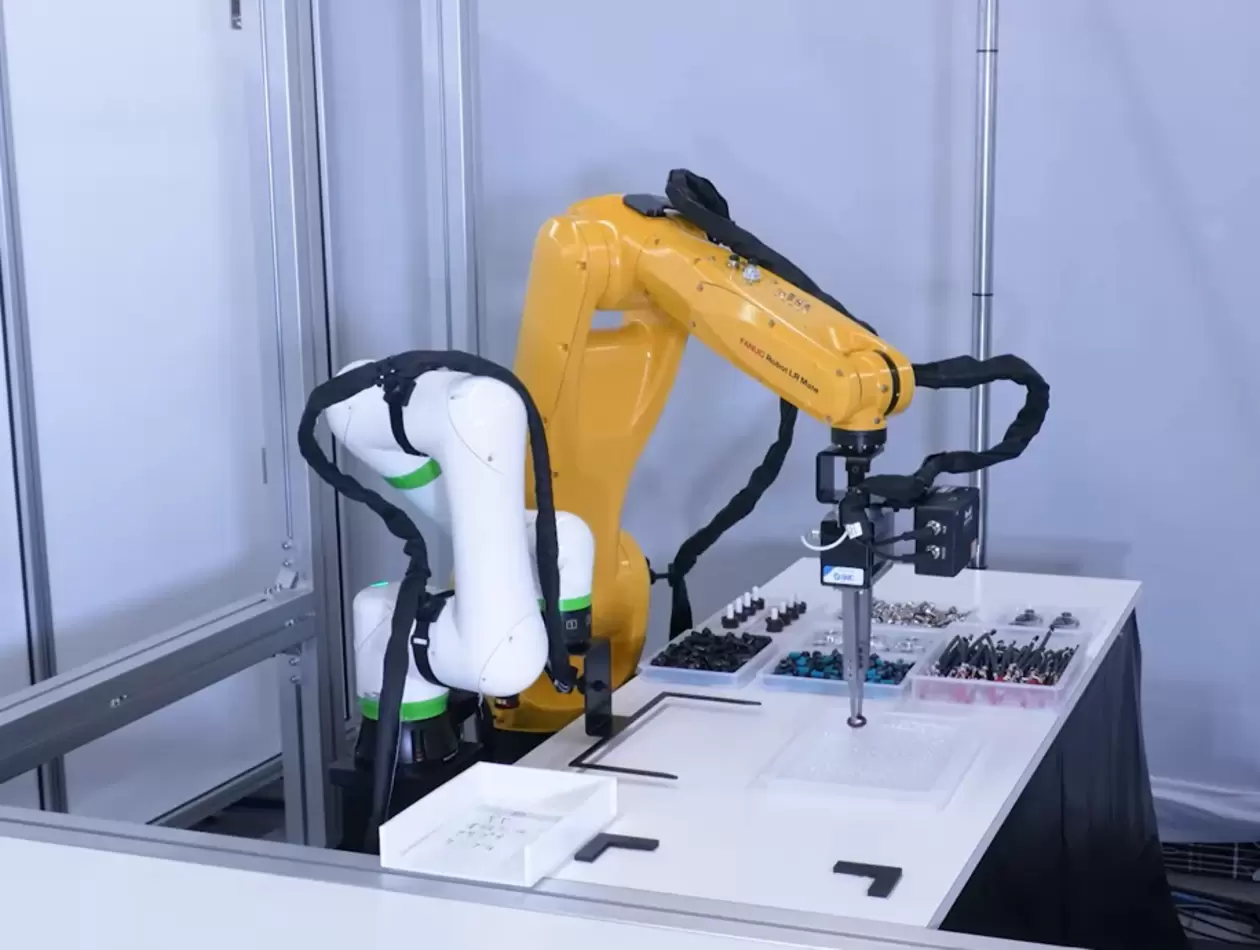
Alkatrészkészletek összeállítása AI-ügynökkel.
Az AI-ügynöknek természetes nyelven adott utasítások alapján a robot önállóan elvégzi az alkatrészkészletek összeállítását (kitting): lefényképezi a megrendelőlapokat, felismeri a szöveget, és mozgatja a tálcákat és az alkatrészeket.
Az AI-ügynök megérti a természetes nyelvű utasításokat, ezek alapján vezérli a robotot, és önállóan hajtja végre a feladatokat. Az előzetes minta nélküli AI-felismerő funkció pedig természetes nyelvű leírás alapján azonosítja a tárgyakat. A kettő együttesen lehetővé teszi, hogy a működési logikát úgy módosítsuk, mintha egy embernek adnánk utasításokat.
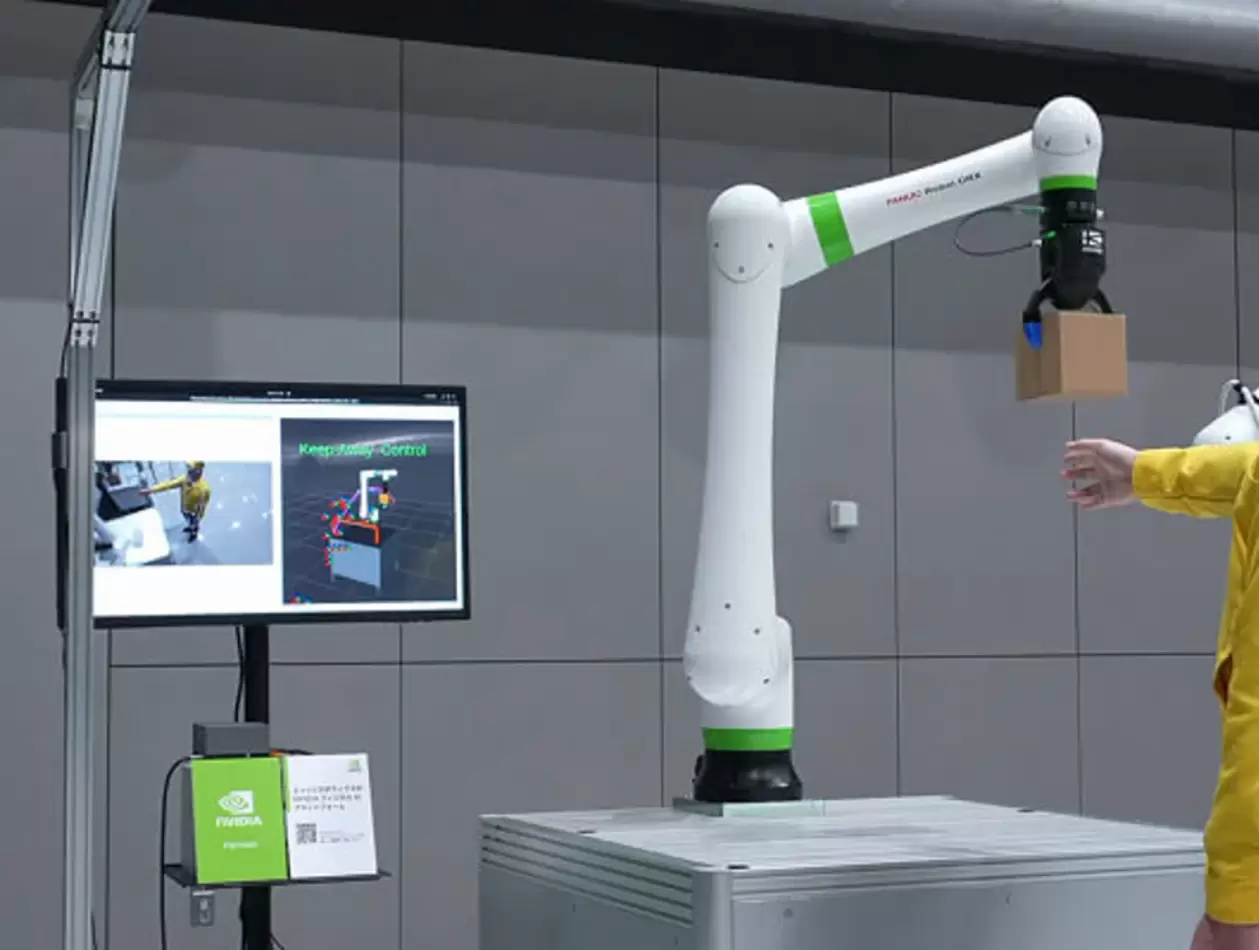
AI-alapú robot dinamikus közelségfigyeléssel
Az AI-alapú érzékeléssel felszerelt FANUC robotok felismerik a közelükben tartózkodó embereket, és a gyártás leállítása nélkül, valós időben módosítják mozgáspályájukat. A Stream Motion funkció nyomatékparancs-bemenetével a robotkar által kifejtett erő biztonságos tartományon belül tartható. Ha valaki belép a robot munkaterületére, a robot automatikusan kitér, hogy elkerülje az érintkezést. Amint a terület felszabadul, visszatér az eredeti pályájára, és folytatja a munkát. Így biztonságos, megszakítás nélküli együttműködés valósul meg a gyártótérben.
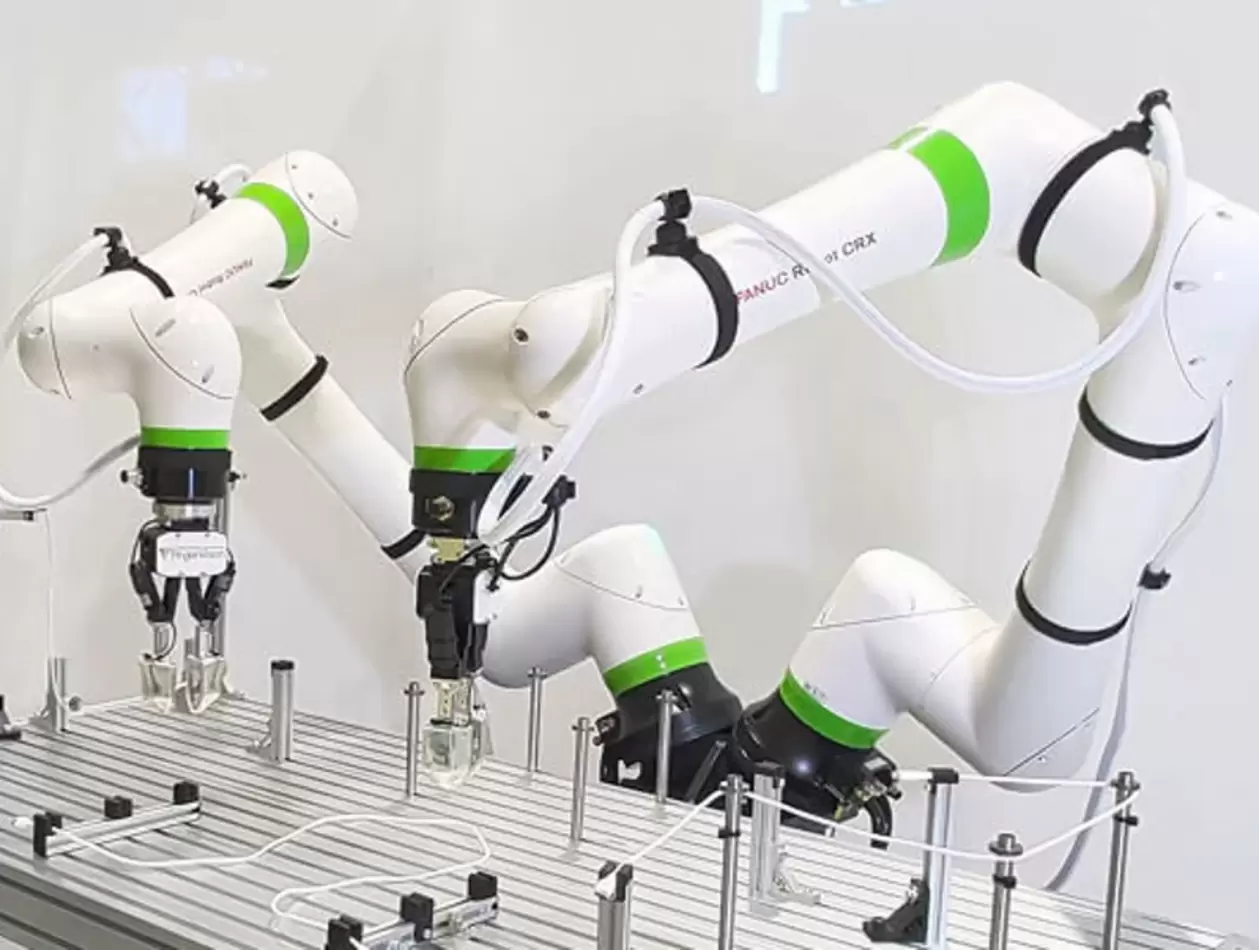
AI vezérel két robotkart hajlékony kábel beszerelésére.
A Vision-Language-Action (VLA) alapmodellre épülő rendszerben két FANUC robotkar együttműködve utánoz emberi műveleteket, például összehajt egy pólót, vagy nagy kézügyességet igénylő kábelezési feladatokat végez. A rendszer valós időben érzékeli a kábelek feszességét, és emberhez hasonló érzékenységgel kezeli a puha, hajlékony kábeleket.
A többtengelyes mozgásnak köszönhetően a robotok összetett háromdimenziós útvonalakon is képesek vezetni a kábeleket, a magasság, a mélység és a dőlésszög változásai mellett is, miközben pontosan és kíméletesen bánnak velük.
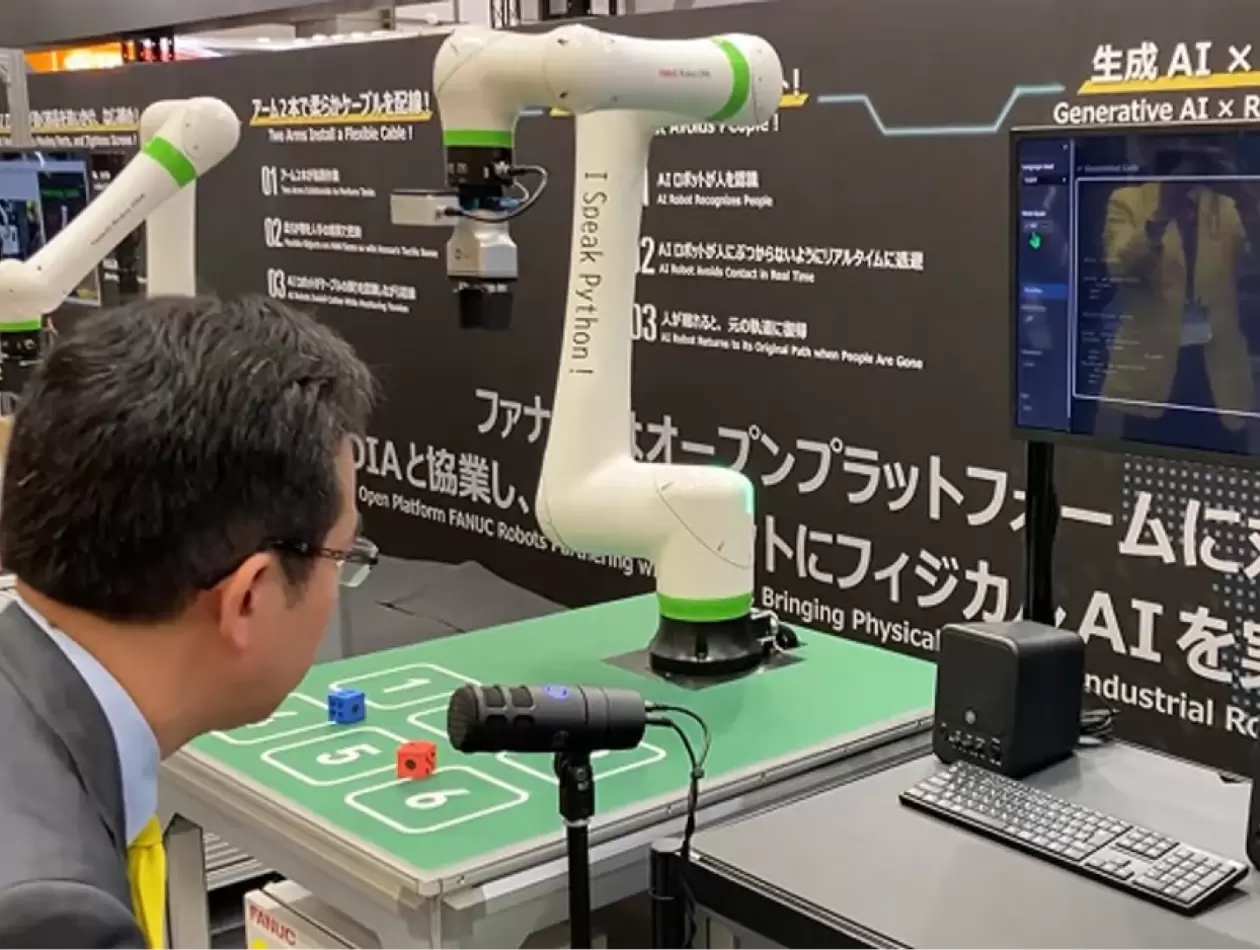
Robotprogramozás hangutasításokkal és generatív AI segítségével
A FANUC robotok több nyelven is felismerik a hangutasításokat, generatív AI segítségével automatikusan Python-programokat hoznak létre, majd környezetük érzékelése mellett végrehajtják a feladatot. A felhasználó szóban adja meg az utasítást, a robot pedig értelmezi, elkészíti a megfelelő programot, és végrehajtja a kért műveletet.
Így összetett feladatok is megoldhatók, például:
dobókocka elgurítása, majd a dobott szám alapján a megfelelő helyre tétele;egy adott színű dobókocka ráhelyezése egy másikra.
Ezek a feladatok korábban speciális programozást igényeltek, ma már intuitív hangutasításokkal is végrehajthatók.
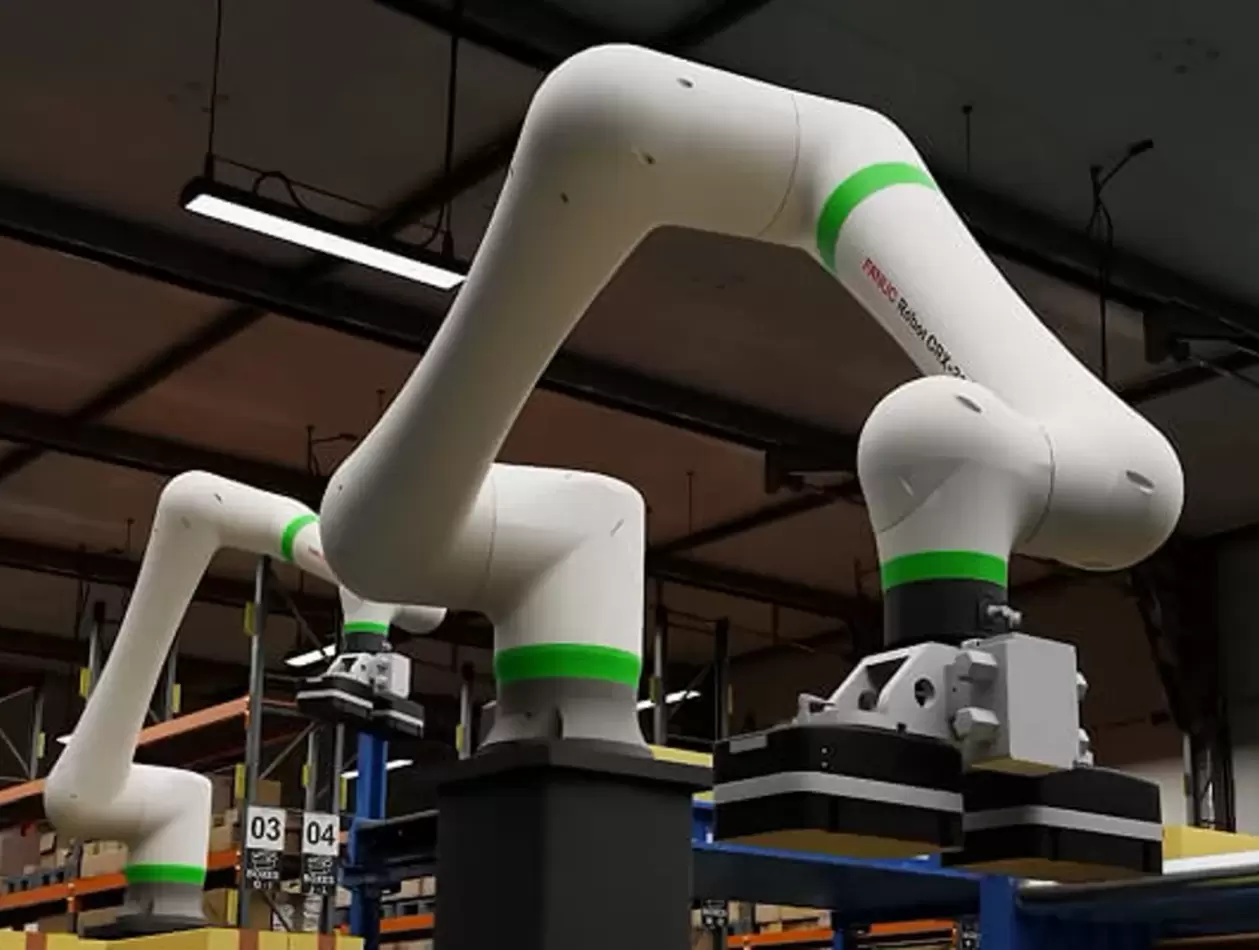
Fejlett szimuláció és digitális iker megoldások.
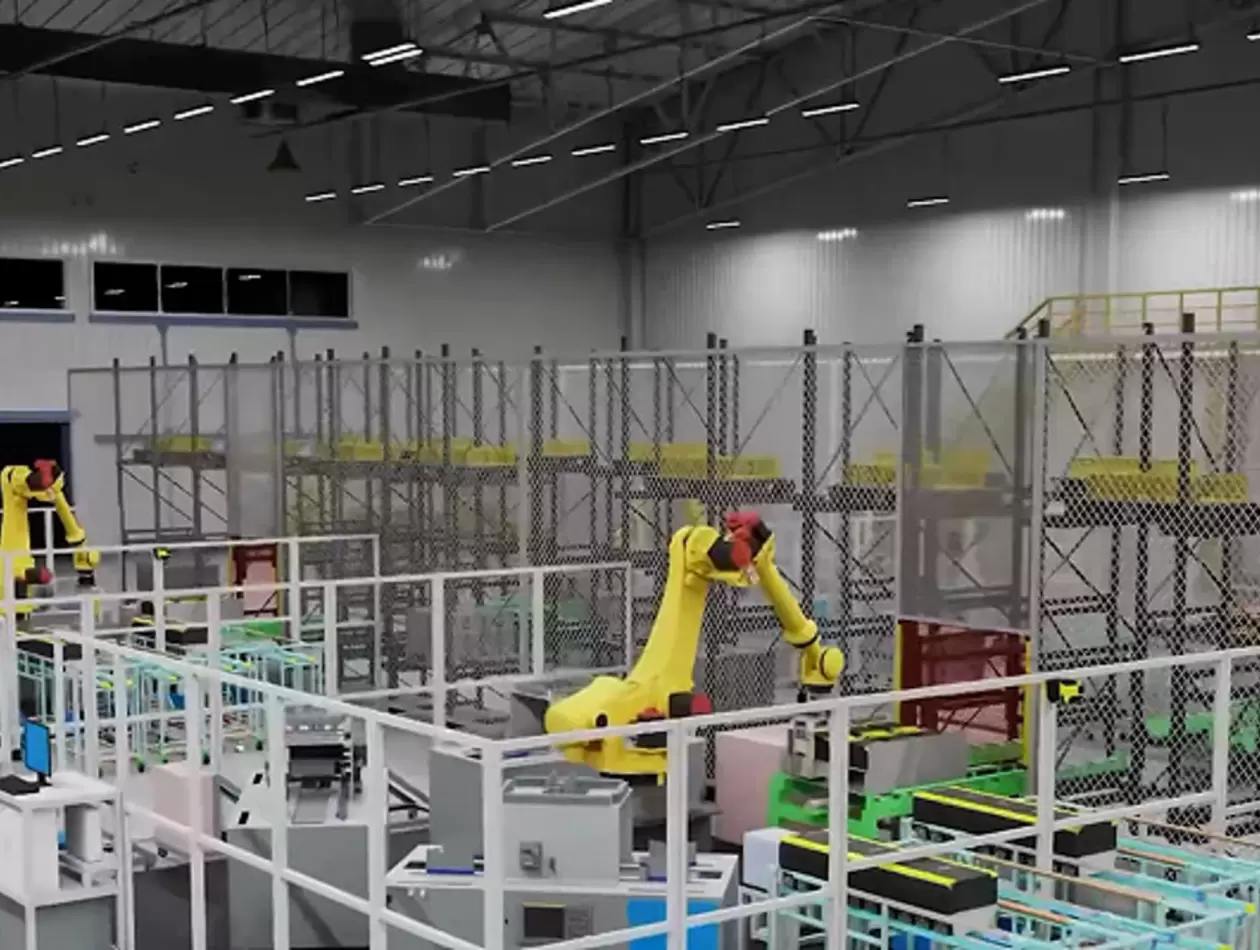
A FANUC fejlett szimulációs és digitális ikrekre épülő technológiákat támogat, így a gyártók már üzembe helyezés előtt megtervezhetik, tesztelhetik és ellenőrizhetik robotrendszereiket. Fotórealisztikus virtuális gyárkörnyezetekben a csapatok kockázatmentesen modellezhetik a robotok viselkedését, értékelhetik a cellaelrendezéseket és optimalizálhatják a teljesítményt. Az NVIDIA Isaac GR00T segítségével a robotok mozgása és a tárgyak viselkedése is betanítható, így a robotok önállóan tanulják meg kezelni a korábban „nem látott” helyzeteket. A FANUC robotok a modern szimulációs platformokkal kompatibilis formátumokban is elérhetők, így virtuális gyártási folyamatokban elemezhetők a ciklusidők, ellenőrizhetők a mozgáspályák, és előállíthatók az AI-tanításhoz szükséges adatok. Mindez rövidebb üzembe helyezést és pontosabb rendszert eredményez.
Továbbfejlesztett integráció a FANUC szimulációs eszközeivel
A FANUC szimulációs ökoszisztémája, például az offline programozási eszközök, lehetővé teszi a mozgáspálya- és teljesítményadatok cseréjét külső szimulációs környezetekkel. Így a fejlesztők nagyobb hűséggel modellezhetik a robotok valós viselkedését, és már a tervezés korai szakaszában ellenőrizhetik a rendszer teljesítményét.
* A ROS az Open Source Robotics Foundation védjegye.
** A Python a Python Software Foundation bejegyzett védjegye.
*** A GitHub a GitHub, Inc. bejegyzett védjegye.