


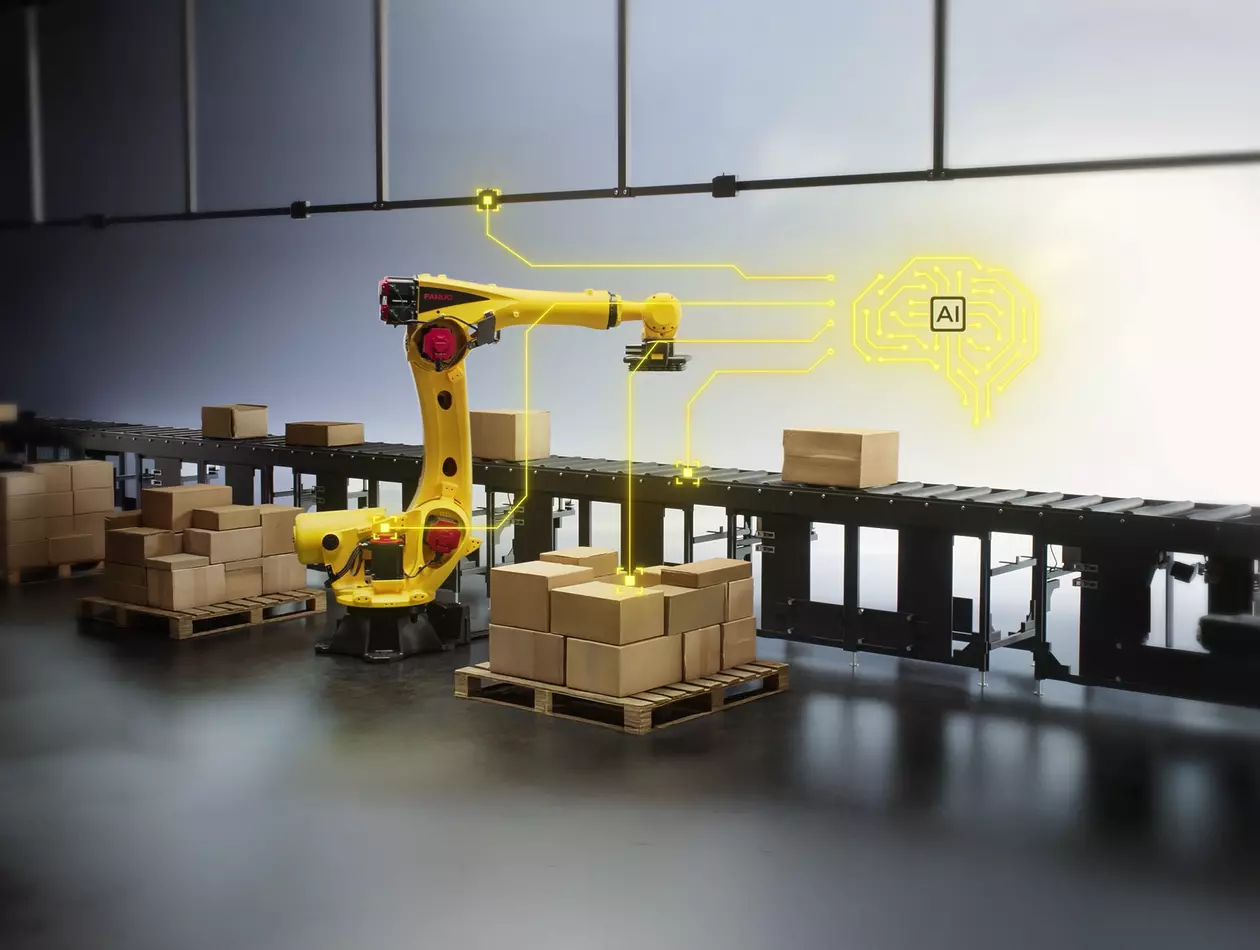
FANUC ROS 2 illesztőprogram ipari robotok integrációjához
FANUC robotok integrálása ROS 2 illesztőprogrammal
A FANUC kiadta ROS 2 illesztőprogramját a CRX kollaboratív robotcsaládhoz, amely zökkenőmentes integrációt biztosít a Robot Operating System 2 (ROS 2) rendszerrel. Így a fejlesztők, kutatók és gyártók rugalmasabban hozhatnak létre intelligens robotalkalmazásokat egy modern, skálázható keretrendszerben, amelyet valós idejű robotvezérlésre és fejlett automatizálásra terveztek.
Mi az a FANUC ROS 2 illesztőprogram?
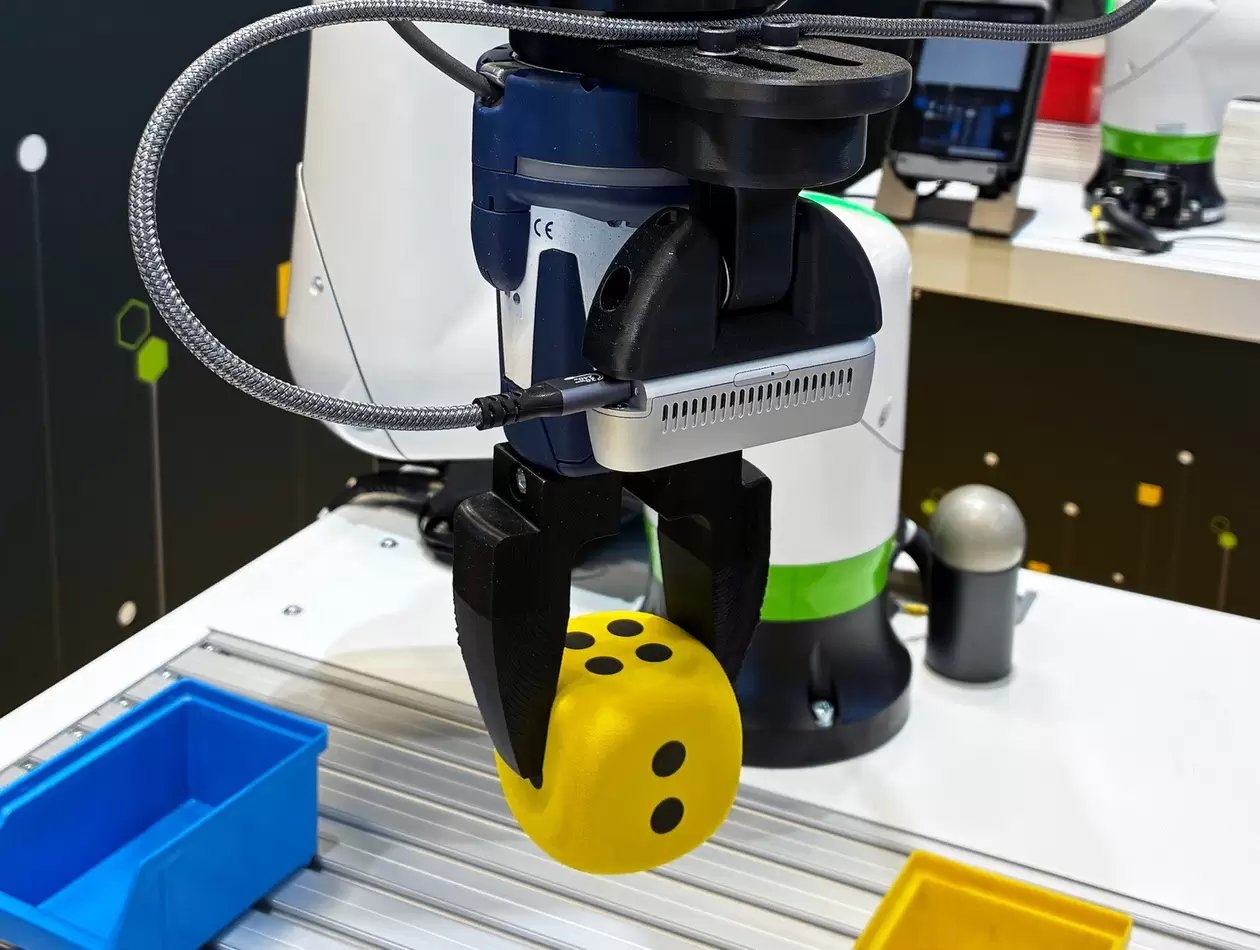
A FANUC ROS 2 illesztőprogram egy szoftveres interfész, amely a FANUC CRX kollaboratív robotokat a ROS 2 ökoszisztémájához csatlakoztatja. Segítségével a felhasználók nyílt forráskódú eszközöket alkalmazhatnak a fejlett automatizálásban, a kutatásban és az ipari gyakorlatban. Az illesztőprogram támogatja a nagy frissítési gyakoriságú vezérlést, a MoveIt-integrációt és a szimulációt, így rugalmasan használható kutatási és gyártási környezetben egyaránt.
Első lépések a FANUC ROS 2 illesztőprogrammal
A FANUC ROS 2 illesztőprogram már elérhető a CRX kollaboratív robotcsaládhoz és számos további robotmodellhez.
A fejlesztők a FANUC CORPORATION hivatalos GitHub-tárolóiban részletes dokumentációt, telepítési útmutatókat és technikai támogatást találnak.
Physical AI-alkalmazások – A Physical AI megvalósítása nyílt ROS-integrációval
Valós idejű, nagy frissítési gyakoriságú mozgásvezérlés
Fejlett mozgástervezés és ütközéselkerülés
Szimuláció és virtuális prototípus-készítés
Rugalmas integráció
Széles körű modell-támogatás
Ipari szintű megbízhatóság
*A ROS az Open Source Robotics Foundation védjegye.
**A Python a Python Software Foundation bejegyzett védjegye.
***A GitHub a GitHub, Inc. bejegyzett védjegye.