Controlo do movimento de robôs em tempo real com o Stream Motion
Navegar pelo movimento do robô em tempo real
Os programas tradicionais de robótica têm sido, normalmente, concebidos em torno de percursos predefinidos e movimentos repetíveis. Embora esta abordagem funcione para muitos processos de fabrico, algumas aplicações exigem que o movimento do robô se adapte continuamente com base em dados variáveis provenientes de sensores, sistemas de visão ou software externo.
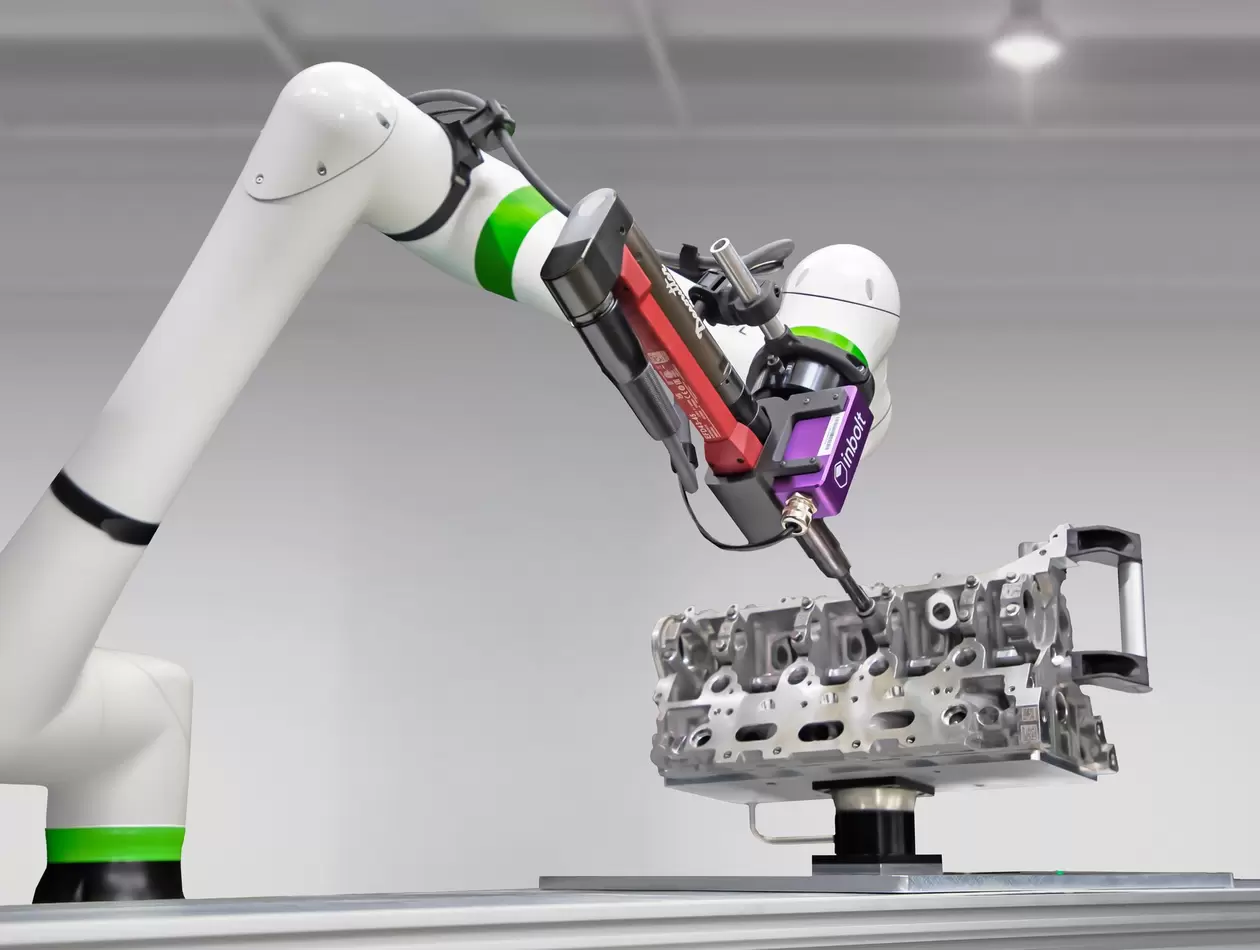
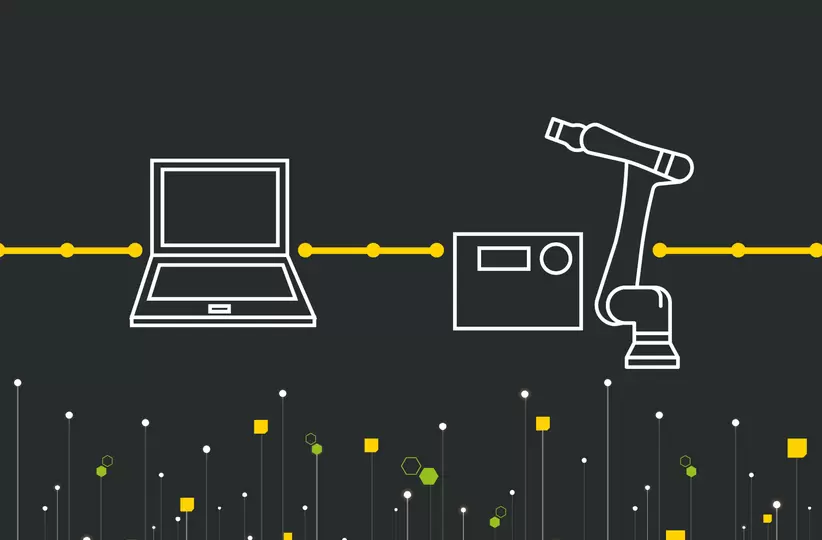
O Stream Motion permite que sistemas externos gerem dados de trajetória em tempo real e transmitam esses comandos diretamente para o controlador do robô para execução. Isto permite o controlo do movimento para percursos gerados dinamicamente por CPUs e software externos, em vez de serem predefinidos em programas TP. É particularmente útil para aplicações em que a automação tradicional, com percursos fixos e repetíveis, não é adequada, tais como processos guiados por visão 3D em tempo real, maquinagem adaptativa e ambientes avançados ou de investigação que exigem movimentos flexíveis e controlados externamente.
Contacte-nos para discutir a sua aplicação de controlo de movimento!
Vantagens do Stream Motion para a automação adaptativa
Atualizações de movimento em tempo real
Maior adaptabilidade às variações nas condições das peças
Integração com sistemas informáticos externos

Menor necessidade de programação extensiva de pontos
Apoio a estratégias avançadas de automatização
Ativar o controlo inteligente do movimento dos robôs
A automação moderna depende cada vez mais de dados provenientes de sistemas externos, tais como câmaras, sensores, scanners e aplicações de software personalizadas. O Stream Motion permite que estes sistemas influenciem dinamicamente o movimento do robô durante o funcionamento.
Ao ligar sistemas avançados de processamento e tomada de decisões à execução do robô, os fabricantes podem desenvolver soluções de automação que respondem às condições do mundo real à medida que estas ocorrem. As aplicações potenciais incluem:
Operações robóticas guiadas por visãoCorreção dinâmica de trajetóriaControlo de processos baseado em sensoresAplicações de rastreio de superfíciesProcessos de digitalização e inspeçãoProjetos de investigação e desenvolvimentoSistemas robóticos assistidos por IA
Saiba mais sobre o Stream Motion
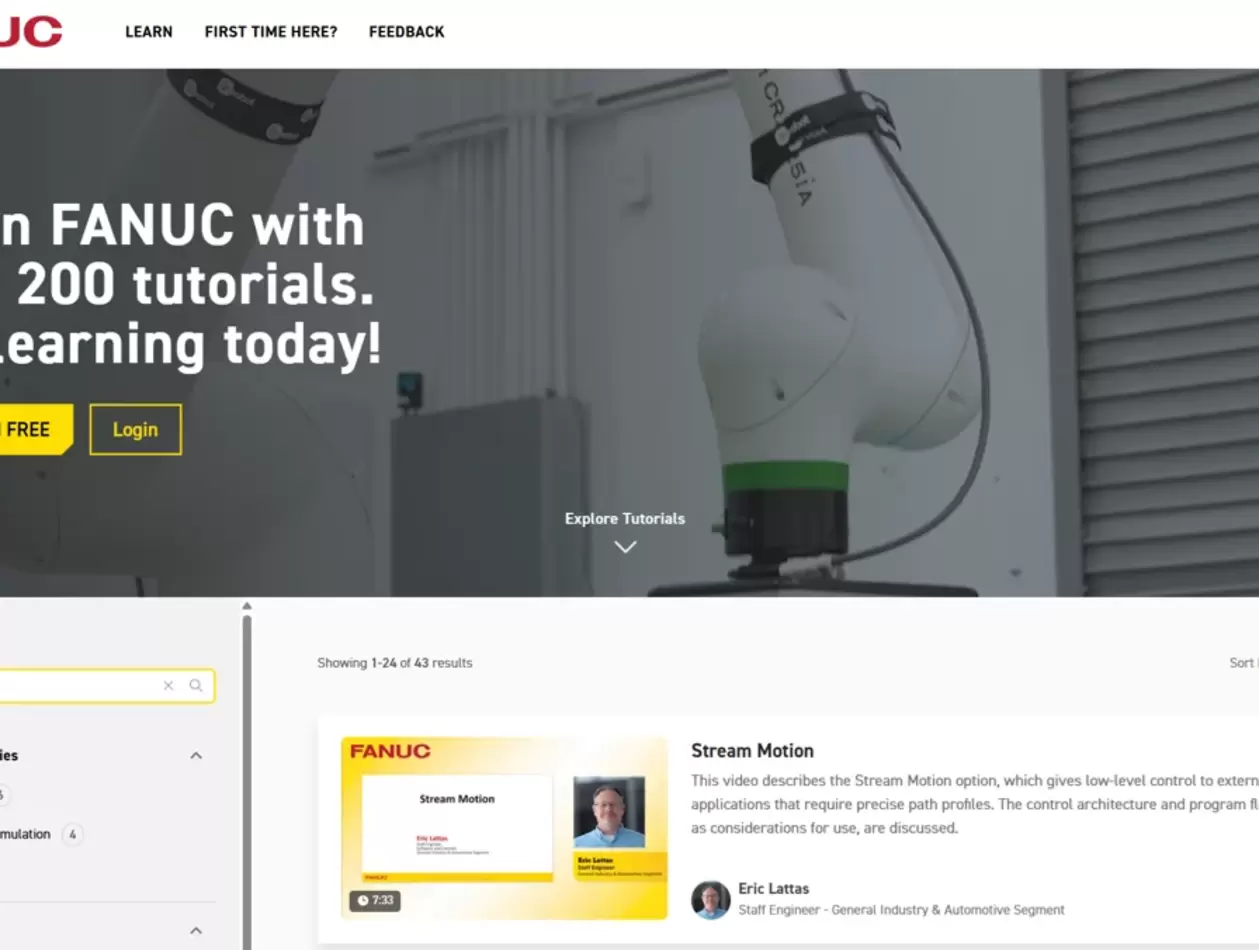
Descubra como o Stream Motion suporta o controlo do movimento de robôs em tempo real através deste vídeo da FANUC sobre Transferência Técnica. O tutorial explica como os dispositivos externos podem transmitir comandos de trajetória diretamente para o controlador do robô, permitindo que as trajetórias sejam geradas em tempo de execução para aplicações que requerem movimentos precisos, adaptativos ou controlados externamente.
O vídeo aborda as capacidades do Stream Motion, exemplos de aplicações, temporização da comunicação, fluxo de pacotes, limites de movimento dinâmicos, armazenamento em buffer de pacotes e considerações-chave para o desenvolvimento de um planeador de movimento externo.
*É necessário registar-se gratuitamente