


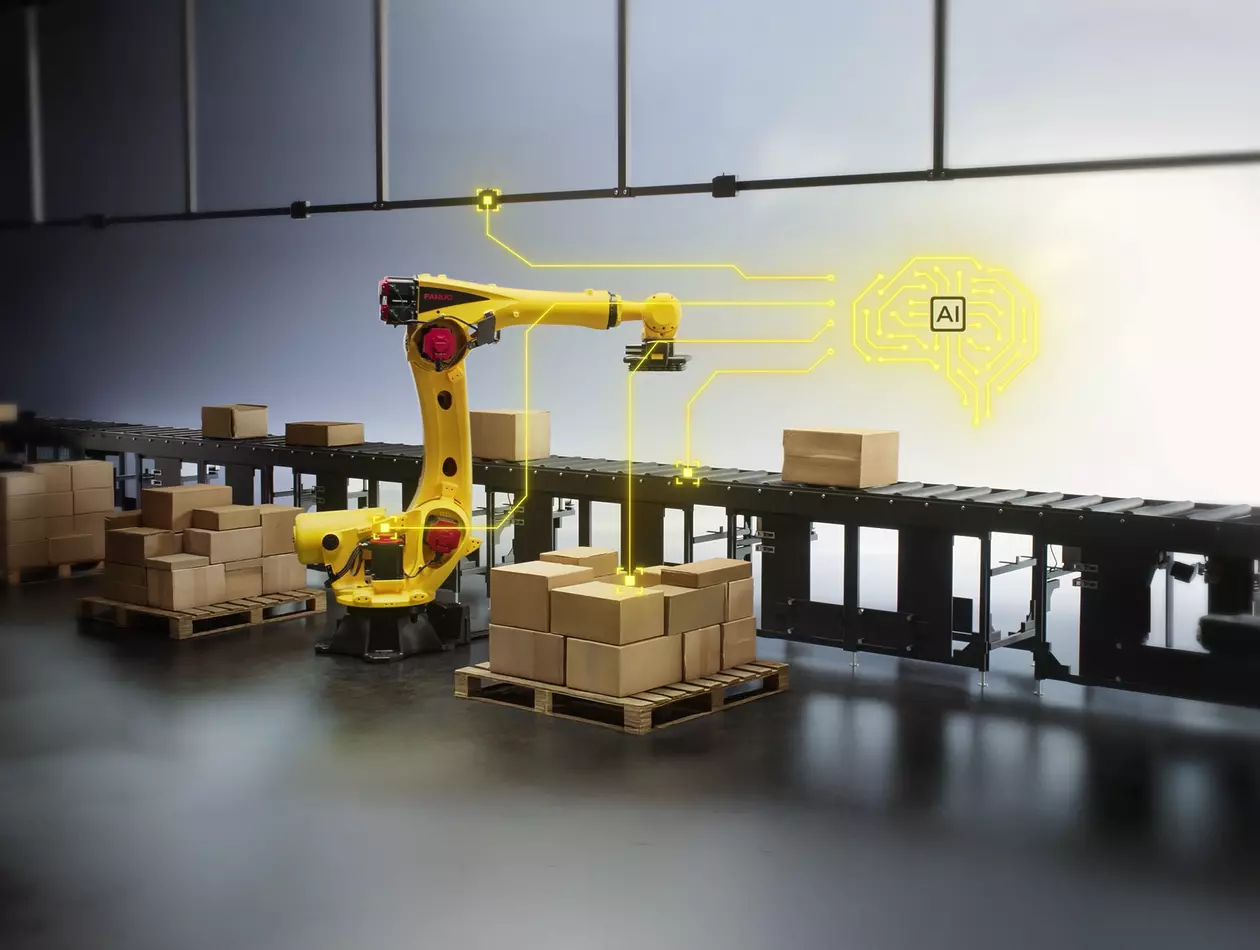
Ovládač FANUC ROS 2 pre integráciu priemyselných robotov
Integrácia robotov FANUC pomocou ovládača ROS 2
Spoločnosť FANUC uviedla na trh ovládač ROS 2 pre sériu kolaboratívnych robotov CRX, ktorý umožňuje plynulú integráciu s operačným systémom Robot Operating System 2 (ROS 2). To poskytuje vývojárom, výskumníkom a výrobcom väčšiu flexibilitu pri vytváraní inteligentných robotických aplikácií s využitím moderného, škálovateľného rámca určeného na riadenie robotov v reálnom čase a pokročilú automatizáciu.
Čo je ovládač FANUC ROS 2?
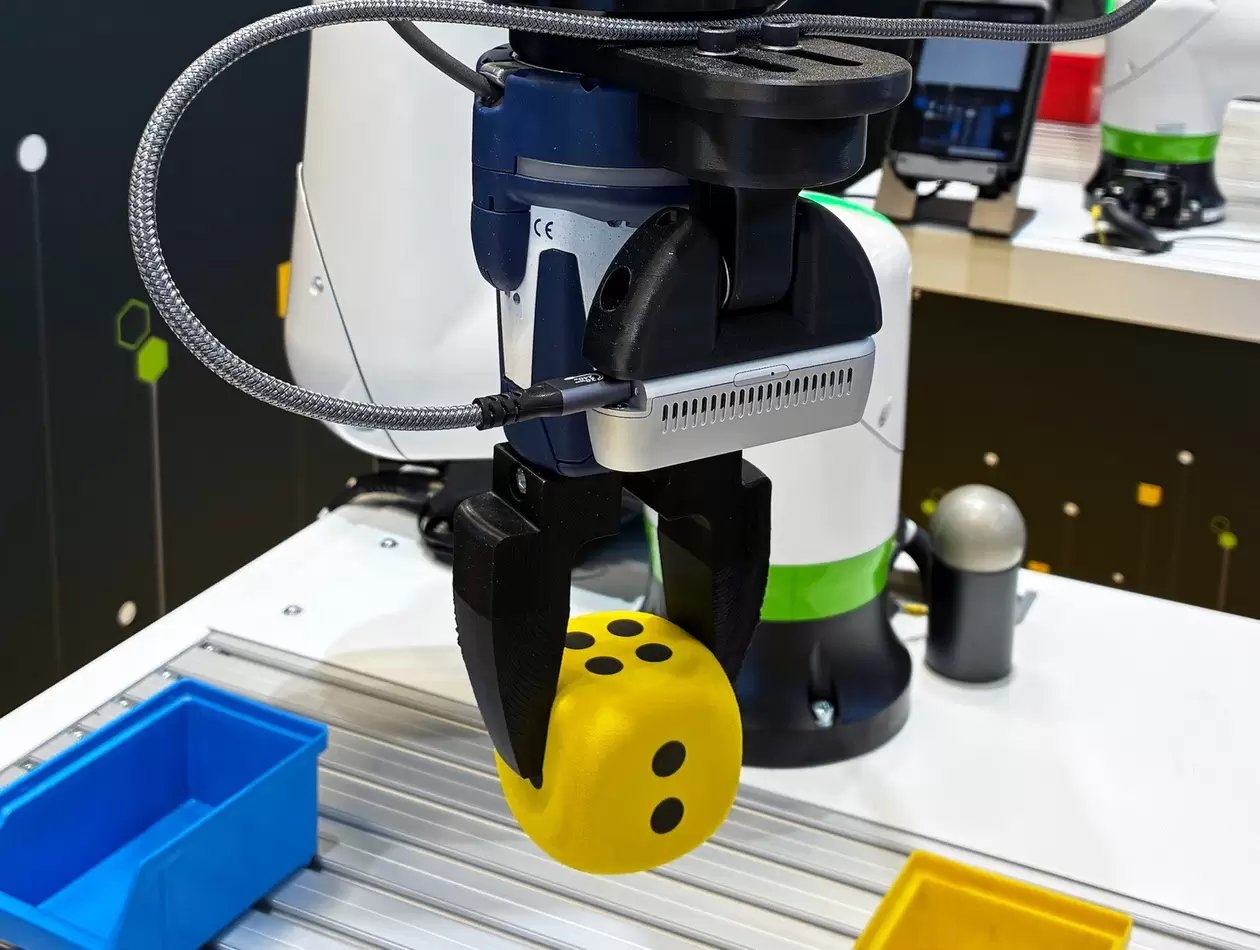
Ovládač FANUC ROS 2 je softvérové rozhranie na pripojenie kolaboratívnych robotov FANUC CRX k ekosystému ROS 2. Umožňuje používateľom využívať nástroje s otvoreným zdrojovým kódom na pokročilú automatizáciu, výskum a priemyselné nasadenie. Ovládač podporuje vysokofrekvenčné riadenie, integráciu s MoveIt a simulačné funkcie, čím umožňuje flexibilné nasadenie vo výskumných aj výrobných prostrediach.
Začíname s ovládačom FANUC pre ROS 2
Ovládač FANUC ROS 2 je už k dispozícii pre sériu kolaboratívnych robotov CRX a niekoľko ďalších modelov. Vývojári majú prístup k dokumentácii, inštalačným návodom a technickej podpore prostredníctvom oficiálnych repozitárov spoločnosti FANUC CORPORATION na GitHub-e.
Aplikácie fyzickej umelej inteligencie – Umožnenie fyzickej umelej inteligencie prostredníctvom otvorenej integrácie ROS
Riadenie pohybu v reálnom čase s vysokou frekvenciou
Pokročilé plánovanie pohybu a predchádzanie kolíziám
Simulácia a virtuálne prototypovanie
Flexibilná integrácia
Široká podpora modelov
Spoľahlivosť na priemyselnej úrovni
*ROS je ochranná známka organizácie Open Source Robotics Foundation.
**Python je registrovaná ochranná známka organizácie Python Software Foundation.
***GitHub je registrovaná ochranná známka spoločnosti GitHub, Inc.