


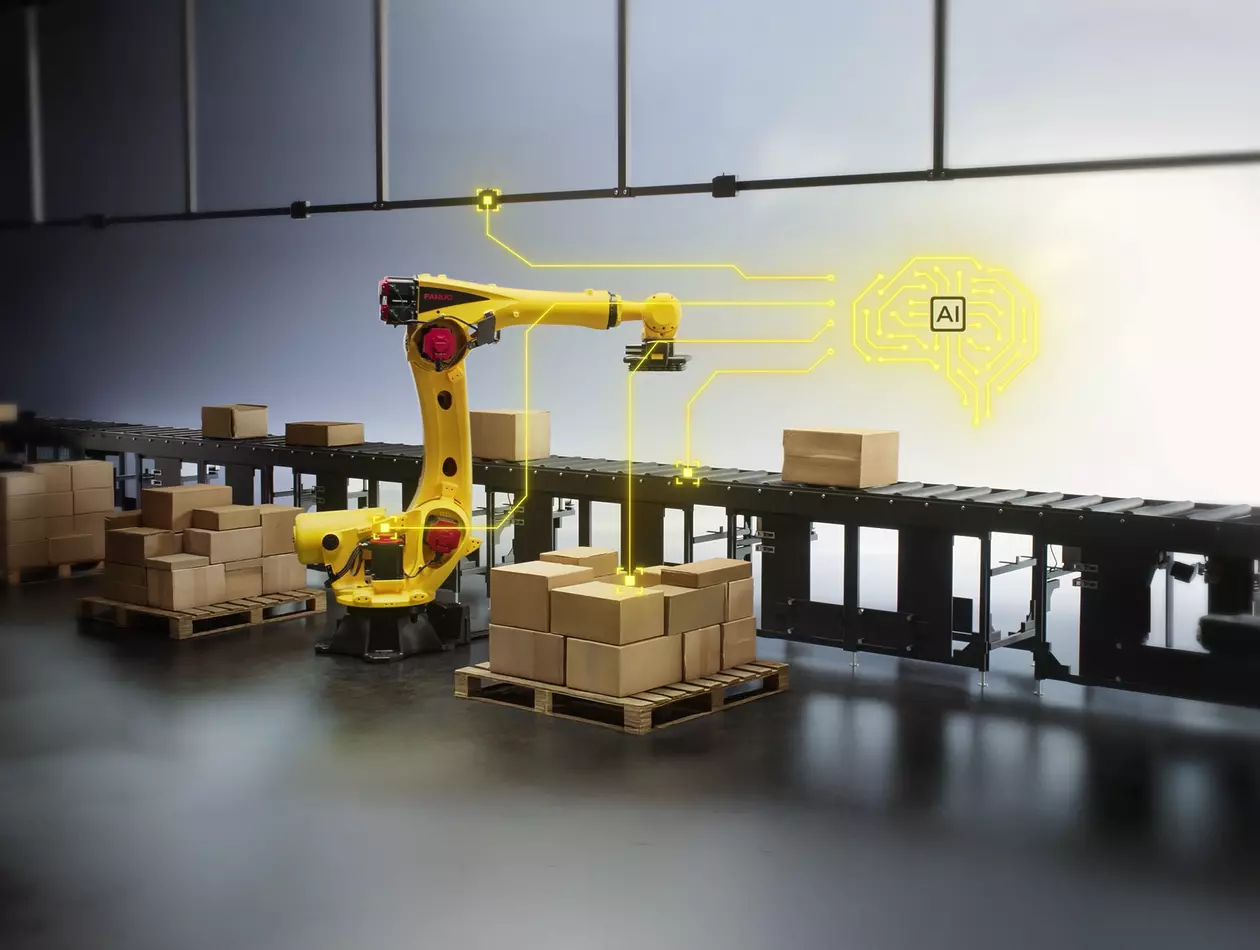
Ovladač FANUC ROS 2 pro integraci průmyslových robotů
Integrace robotů FANUC pomocí ovladače ROS 2
Společnost FANUC uvedla na trh ovladač ROS 2 pro řadu kolaborativních robotů CRX, který umožňuje hladkou integraci s operačním systémem Robot Operating System 2 (ROS 2). To poskytuje vývojářům, výzkumným pracovníkům a výrobcům větší flexibilitu při vytváření inteligentních robotických aplikací s využitím moderního, škálovatelného rámce určeného pro řízení robotů v reálném čase a pokročilou automatizaci.
Co je ovladač FANUC ROS 2?
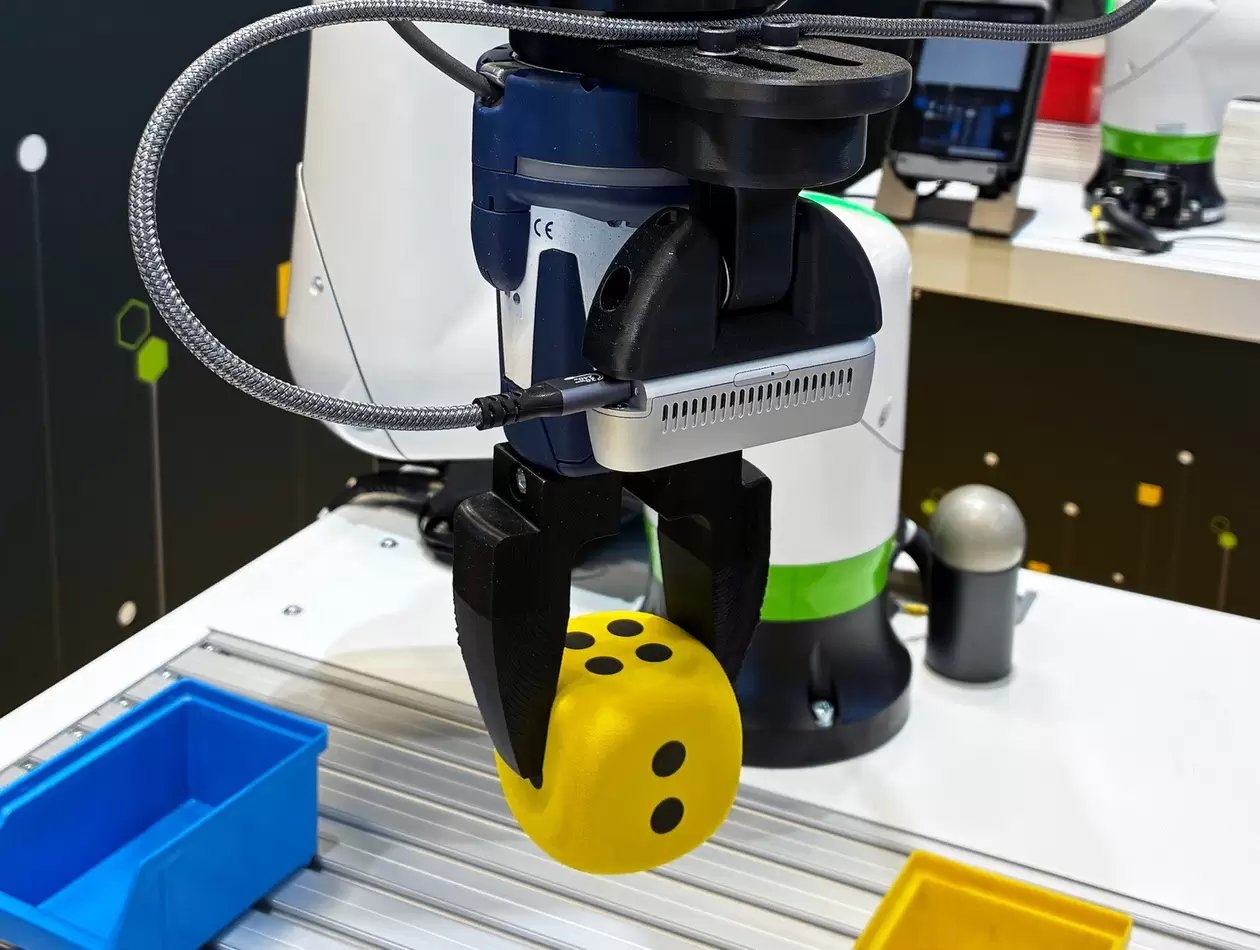
Ovladač FANUC ROS 2 je softwarové rozhraní, které připojuje kolaborativní roboty FANUC CRX k ekosystému ROS 2. Umožňuje uživatelům využívat open-source nástroje pro pokročilou automatizaci, výzkum a průmyslové nasazení. Ovladač podporuje vysokofrekvenční řízení, integraci s MoveIt a simulační funkce, což umožňuje flexibilní nasazení ve výzkumných i výrobních prostředích.
Začínáme s ovladačem FANUC pro ROS 2
Ovladač FANUC ROS 2 je nyní k dispozici pro řadu kolaborativních robotů CRX a několik dalších modelů. Vývojáři mají přístup k dokumentaci, instalačním návodům a podpoře prostřednictvím oficiálních repozitářů společnosti FANUC CORPORATION na GitHubu.
Aplikace fyzické umělé inteligence – Umožnění fyzické umělé inteligence prostřednictvím otevřené integrace ROS
Řízení pohybu v reálném čase a s vysokou frekvencí
Pokročilé plánování pohybu a předcházení kolizím
Simulace a virtuální prototypování
Flexibilní integrace
Široká podpora modelů
Spolehlivost na průmyslové úrovni
*ROS je ochranná známka organizace Open Source Robotics Foundation.
**Python je registrovaná ochranná známka organizace Python Software Foundation.
***GitHub je registrovaná ochranná známka společnosti GitHub, Inc.