


Driverul FANUC ROS 2 pentru integrarea roboților industriali
Integrarea roboților FANUC cu driverul ROS 2
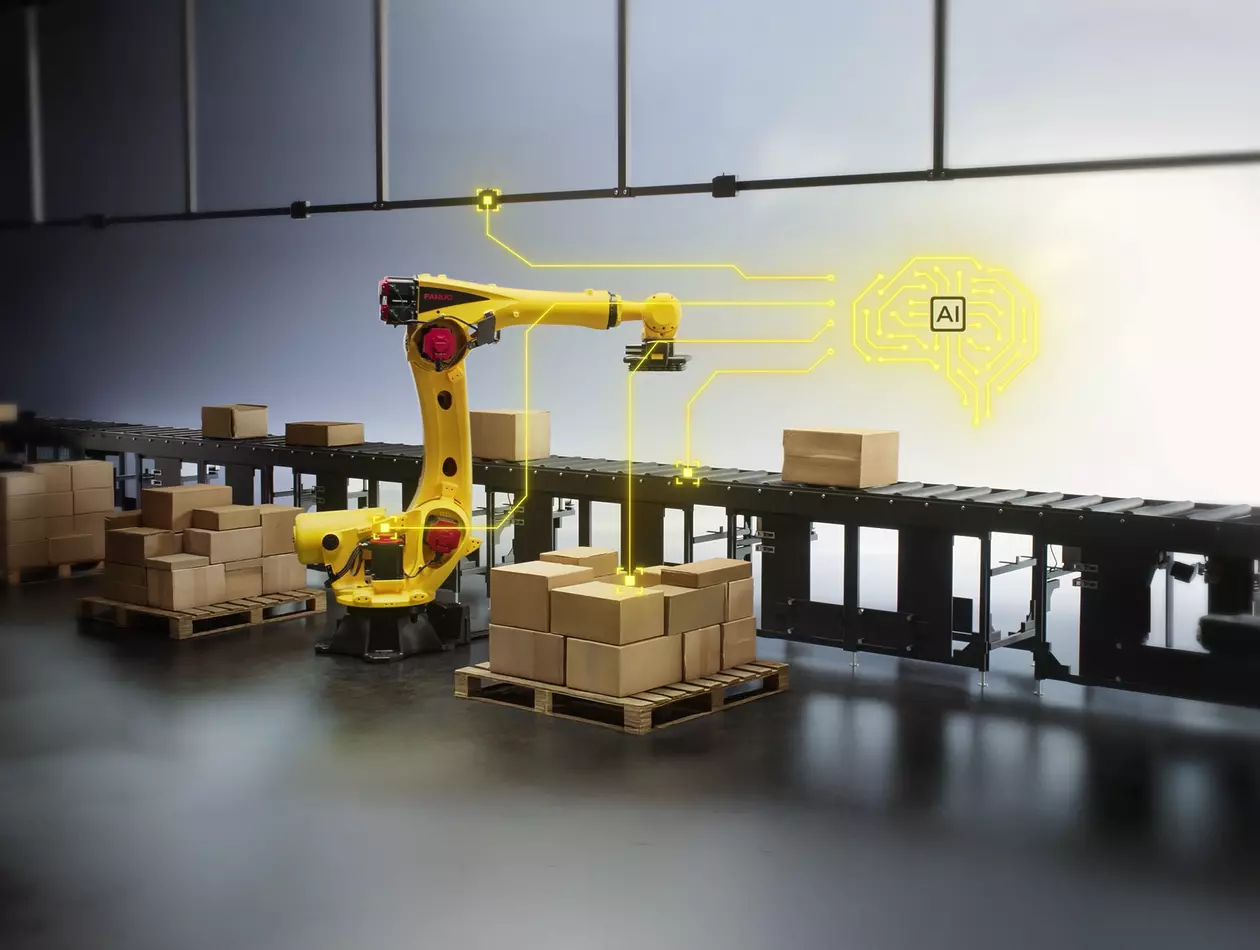
FANUC a lansat driverul ROS 2 pentru seria de roboți colaborativi CRX, permițând o integrare perfectă cu Robot Operating System 2 (ROS 2). Acest lucru oferă dezvoltatorilor, cercetătorilor și producătorilor o flexibilitate sporită în crearea de aplicații robotice inteligente, folosind un cadru modern și scalabil, conceput pentru controlul roboților în timp real și automatizarea avansată.
Ce este driverul FANUC ROS 2?
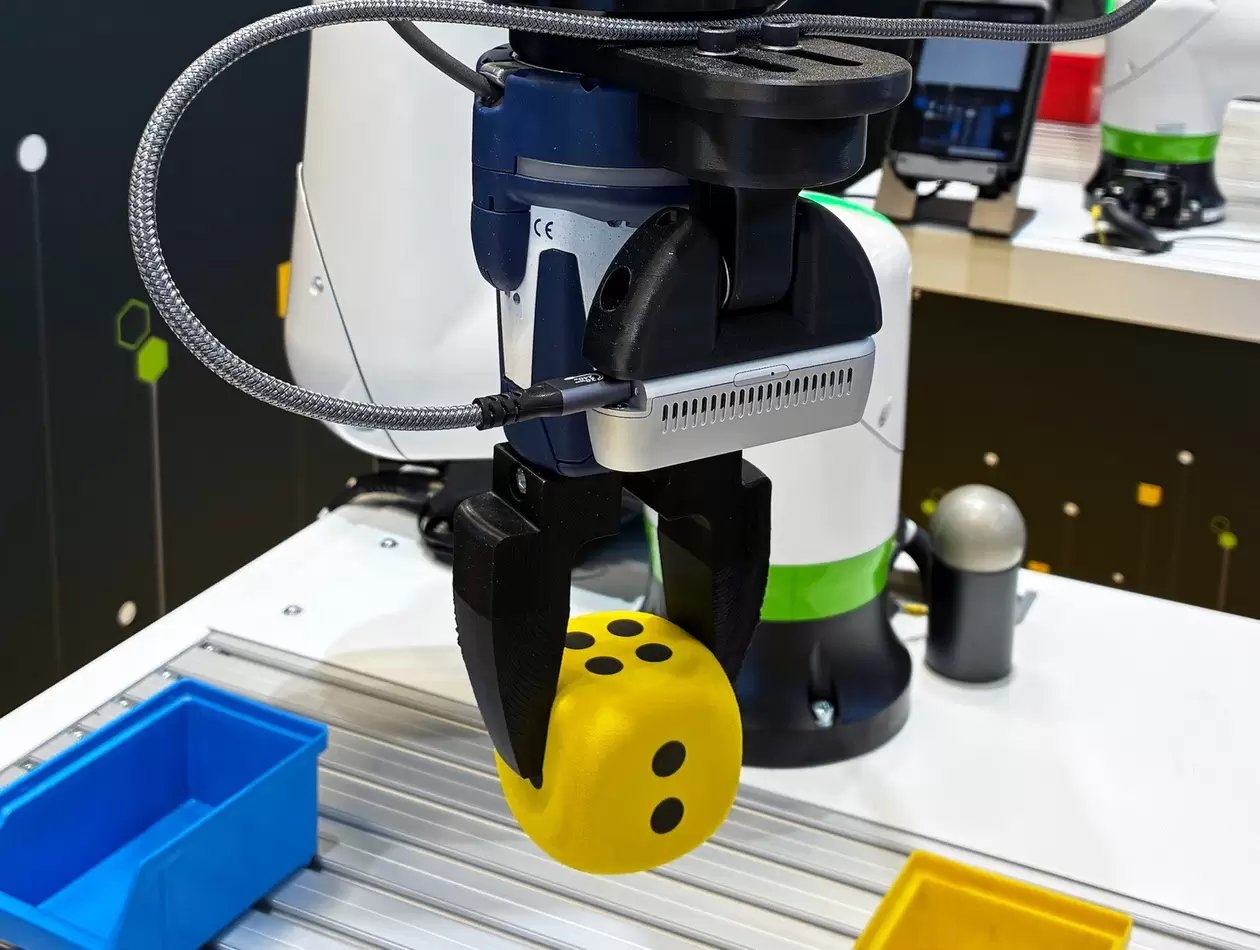
Driverul FANUC ROS 2 este o interfață software care conectează roboții colaborativi FANUC CRX la ecosistemul ROS 2. Acesta le permite utilizatorilor să folosească instrumente open-source pentru automatizare avansată, cercetare și implementare industrială. Driverul suportă controlul de înaltă frecvență, integrarea cu MoveIt și funcții de simulare, permițând o implementare flexibilă atât în mediile de cercetare, cât și în cele de producție.
Începeți să utilizați driverul FANUC pentru ROS 2
Driverul FANUC ROS 2 este disponibil acum pentru seria de roboți colaborativi CRX și pentru alte câteva modele. Dezvoltatorii pot accesa documentația, ghidurile de instalare și asistența tehnică prin intermediul depozitelor oficiale GitHub ale FANUC Corporation.
Aplicații ale IA fizice – Facilitarea IA fizice prin integrarea deschisă cu ROS
Controlul mișcării în timp real și de înaltă frecvență
Planificare avansată a mișcării și evitare a coliziunilor
Simulare și prototipare virtuală
Integrare flexibilă
Suport extins pentru diverse modele
Fiabilitate de nivel industrial
*ROS este o marcă comercială a Open Source Robotică Foundation.
**Python este o marcă comercială înregistrată a Python Software Foundation.
***GitHub este o marcă comercială înregistrată a GitHub, Inc.