


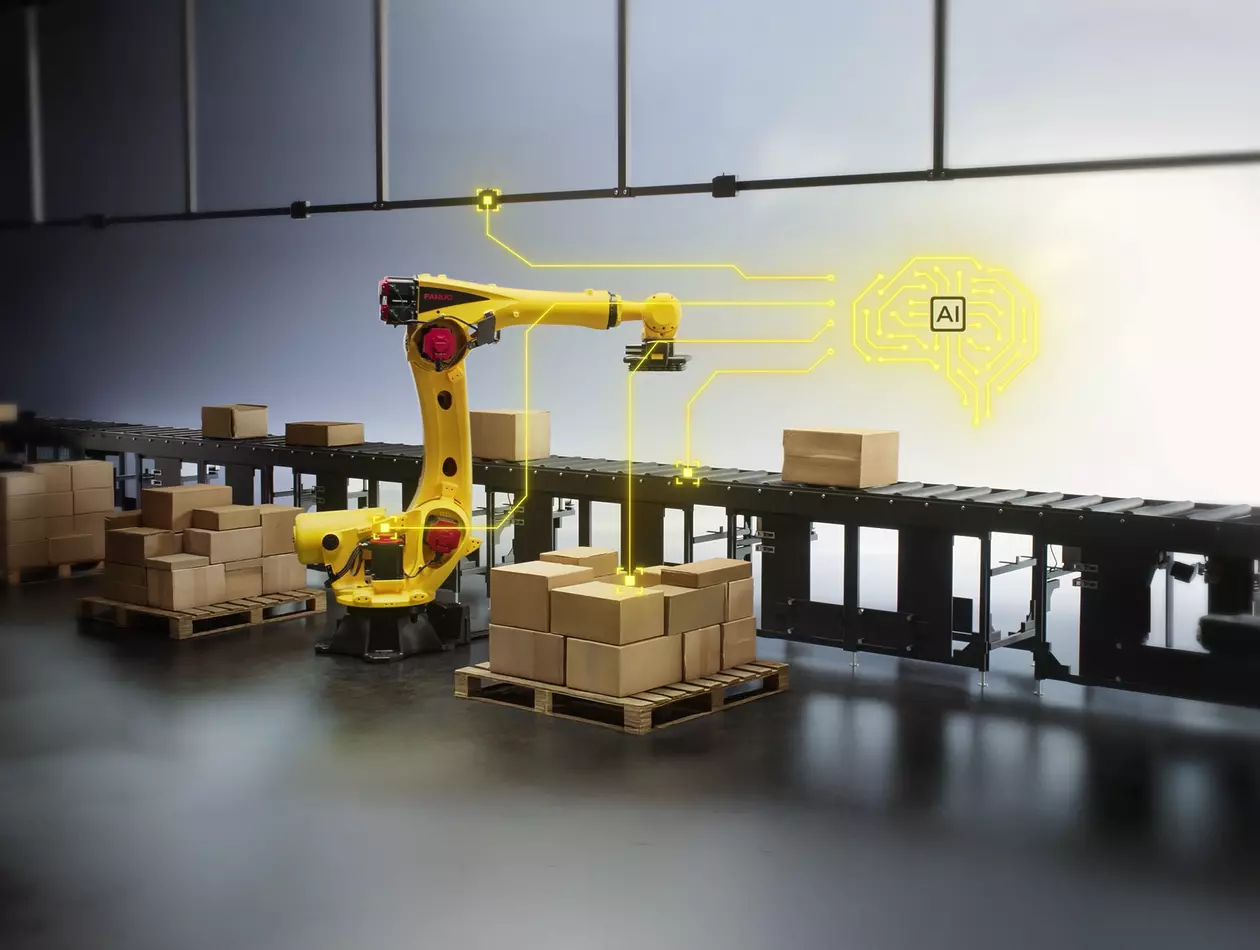
Driver ROS 2 de FANUC para la integración de robots industriales
Integre los robots FANUC con el driver ROS 2
FANUC ha lanzado su driver ROS 2 para la serie de robots colaborativos CRX, permitiendo una integración fluida con Robot Operating System 2 (ROS 2). Esto proporciona a desarrolladores, investigadores y fabricantes una mayor flexibilidad para crear aplicaciones robóticas inteligentes utilizando un entorno moderno y escalable, diseñado para el control de robots en tiempo real y la automatización avanzada.
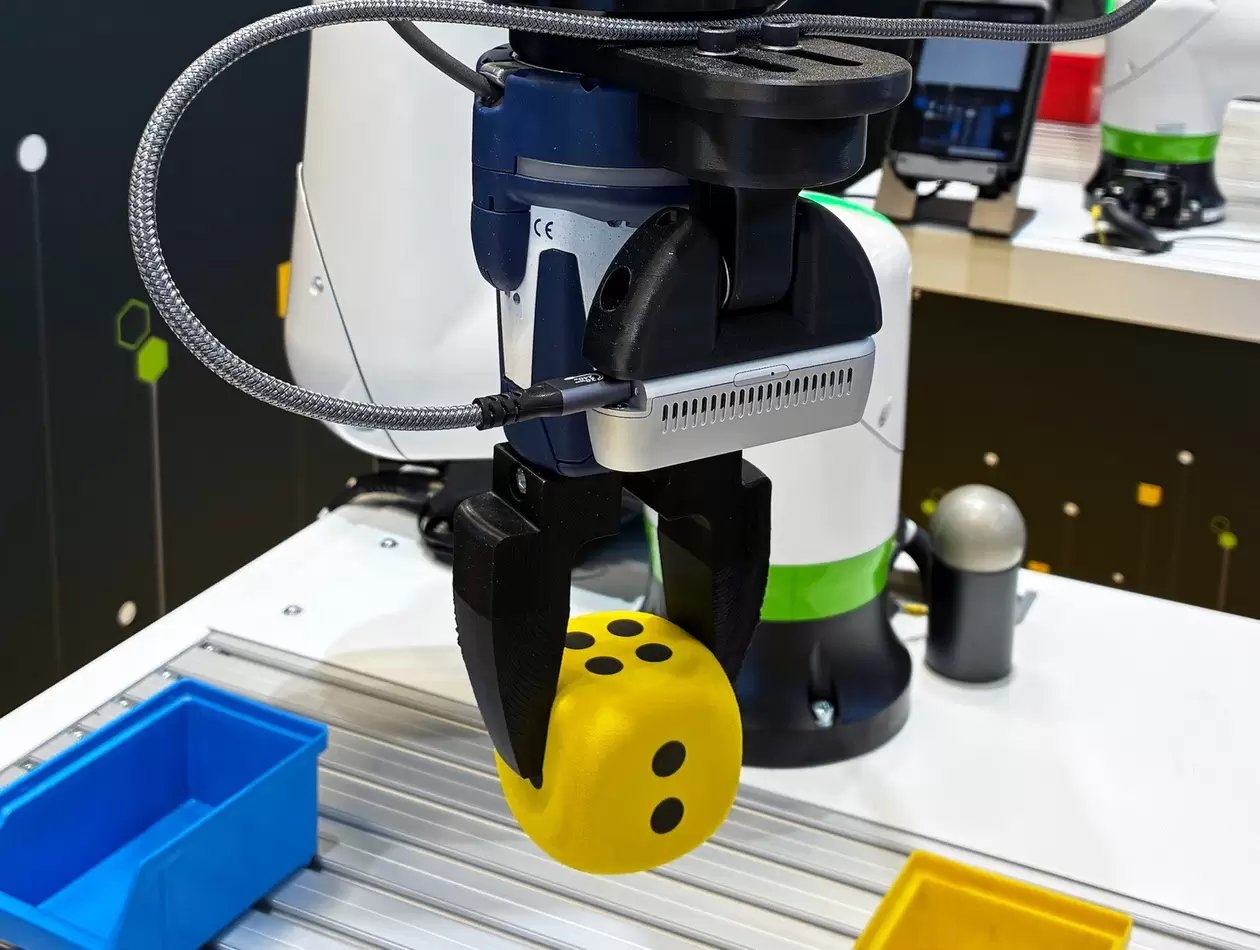
¿Qué es el driver ROS 2 de FANUC?
El driver ROS 2 de FANUC es una interfaz de software que conecta los robots colaborativos FANUC CRX con el ecosistema ROS 2. Permite a los usuarios aprovechar herramientas de código abierto para aplicaciones avanzadas de automatización, investigación e implantación industrial.
El driver admite control de alta frecuencia, integración con MoveIt y capacidads de simulación, lo que facilita una implementación flexible tanto en entornos de investigación como de producción.
Empiece a utilizar el driver ROS 2 de FANUC
El driver ROS 2 de FANUC ya está disponible para la serie de robots colaborativos FANUC CRX y para varios modelos adicionales.
Los desarrolladores pueden acceder a la documentación, las guías de instalación y el soporte técnico a través de los repositorios oficiales de GitHub de FANUC CORPORATION.
Aplicaciones de IA Física: Habilitando la IA Física mediante la integración abierta con ROSOS
Control de movimiento en tiempo real y de alta frecuencia
Planificación avanzada del movimiento y prevención de colisiones
Simulación y prototipado virtual
Integración flexible
Amplia compatibilidad con modelos
Fiabilidad de nivel industrial
*ROS es una marca comercial de la Open Source Robótica Foundation.
**Python es una marca registrada de la Python Software Foundation.
***GitHub es una marca registrada de GitHub, Inc.