Control del movimiento de robots en tiempo real con Stream Motion
Controlar el movimiento del robot en tiempo real
Los programas robóticos tradicionales suelen basarse en trayectorias predefinidas y movimientos repetitivos. Aunque este enfoque resulta adecuado para muchos procesos de fabricación, existen aplicaciones en las que el movimiento del robot debe adaptarse continuamente a entradas variables procedentes de sensores, sistemas de visión o software externo.
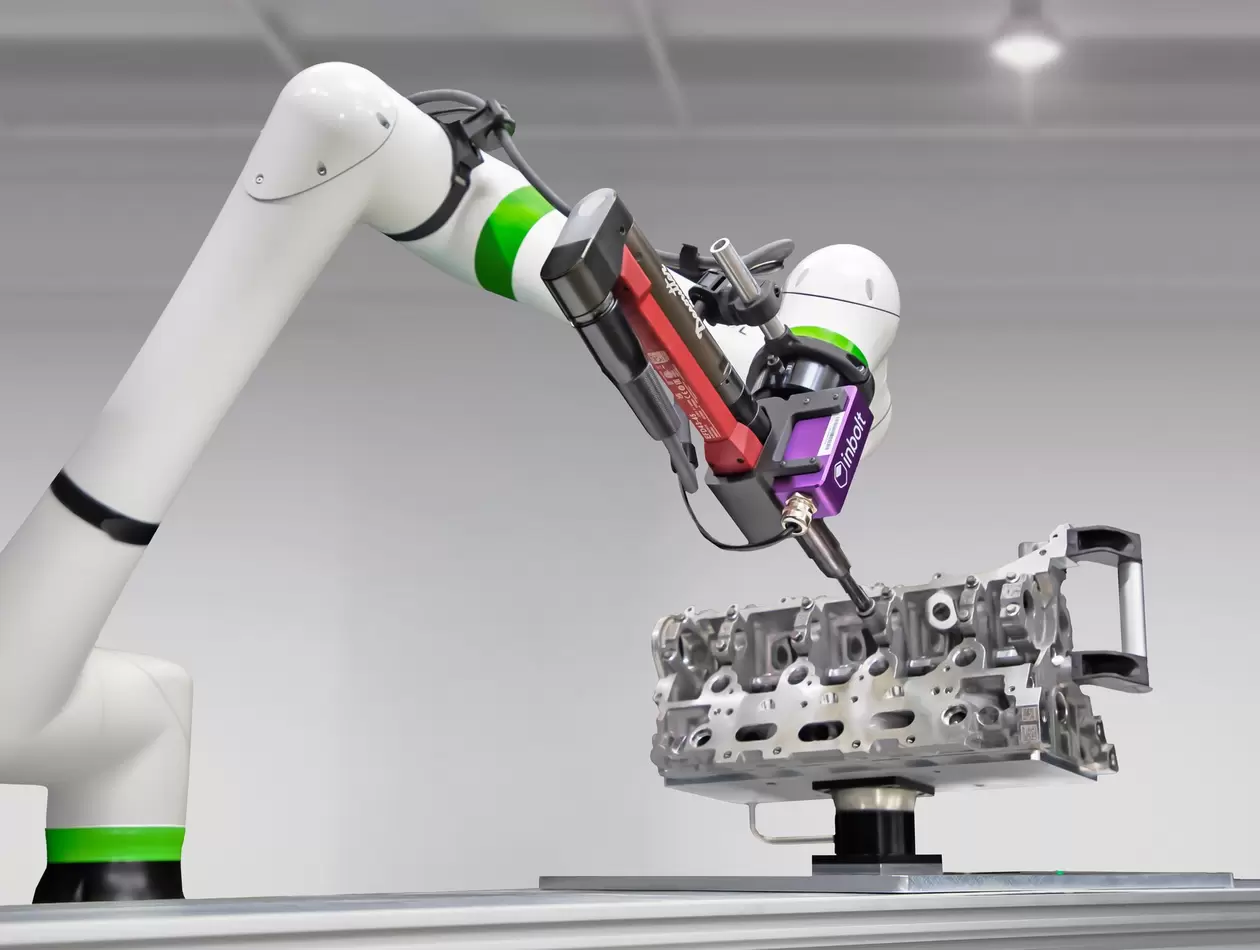
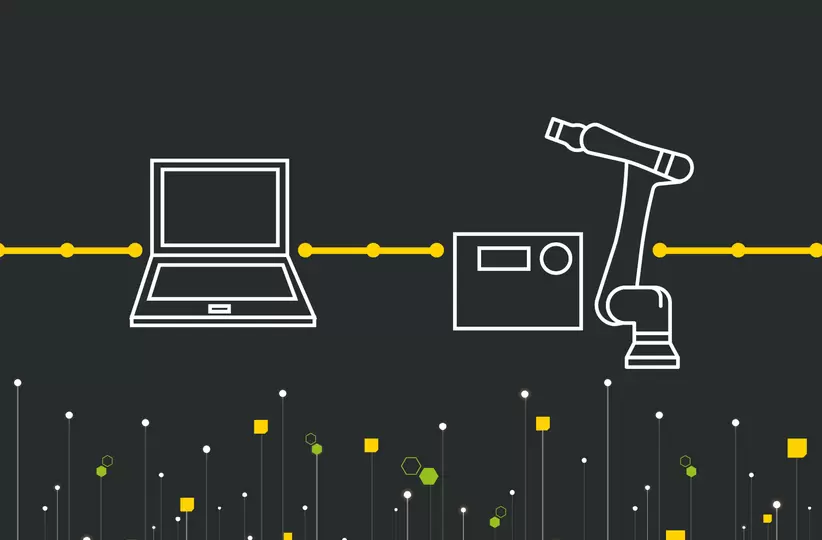
Stream Motion permite que sistemas externos generen datos de trayectoria en tiempo real y transmitan esos comandos directamente al controlador del robot para su ejecución. Esto hace posible controlar movimientos basados en trayectorias generadas dinámicamente por CPUs y aplicaciones externas, en lugar de depender de trayectorias predefinidas en programas TP.
Es una solución especialmente adecuada para aplicaciones en las que la automatización tradicional, basada en trayectorias fijas y repetitivas, no ofrece la flexibilidad necesaria, como procesos guiados por visión 3D en tiempo real, mecanizado adaptativo y entornos avanzados o de investigación que requieren movimientos controlados dinámicamente desde sistemas externos.
¡Póngase en contacto con nosotros para analizar su aplicación de control de movimiento!
Ventajas de Stream Motion para la automatización adaptativa
Actualizaciones de movimiento en tiempo real
Mayor adaptabilidad a las condiciones cambiantes de las piezas
Integración con sistemas informáticos externos

Menor necesidad de una programación exhaustiva de puntos
Apoyo a estrategias avanzadas de automatización
Habilitar el control inteligente del movimiento de los robots
La automatización moderna depende cada vez más de los datos procedentes de sistemas externos, como cámaras, sensores, escáneres y aplicaciones de software a medida. Stream Motion permite que estos sistemas influyan de forma dinámica en el movimiento del robot durante su funcionamiento.
Al conectar sistemas avanzados de procesamiento y toma de decisiones con la ejecución del robot, los fabricantes pueden desarrollar soluciones de automatización que respondan a las condiciones del mundo real a medida que se producen. Entre las posibles aplicaciones se incluyen:
Operaciones de robótica guiadas por visiónCorrección dinámica de trayectoriasControl de procesos basado en sensoresAplicaciones de seguimiento de superficiesProcesos de escaneo e inspecciónProyectos de investigación y desarrolloSistemas robóticos asistidos por IA
Más información sobre Stream Motion
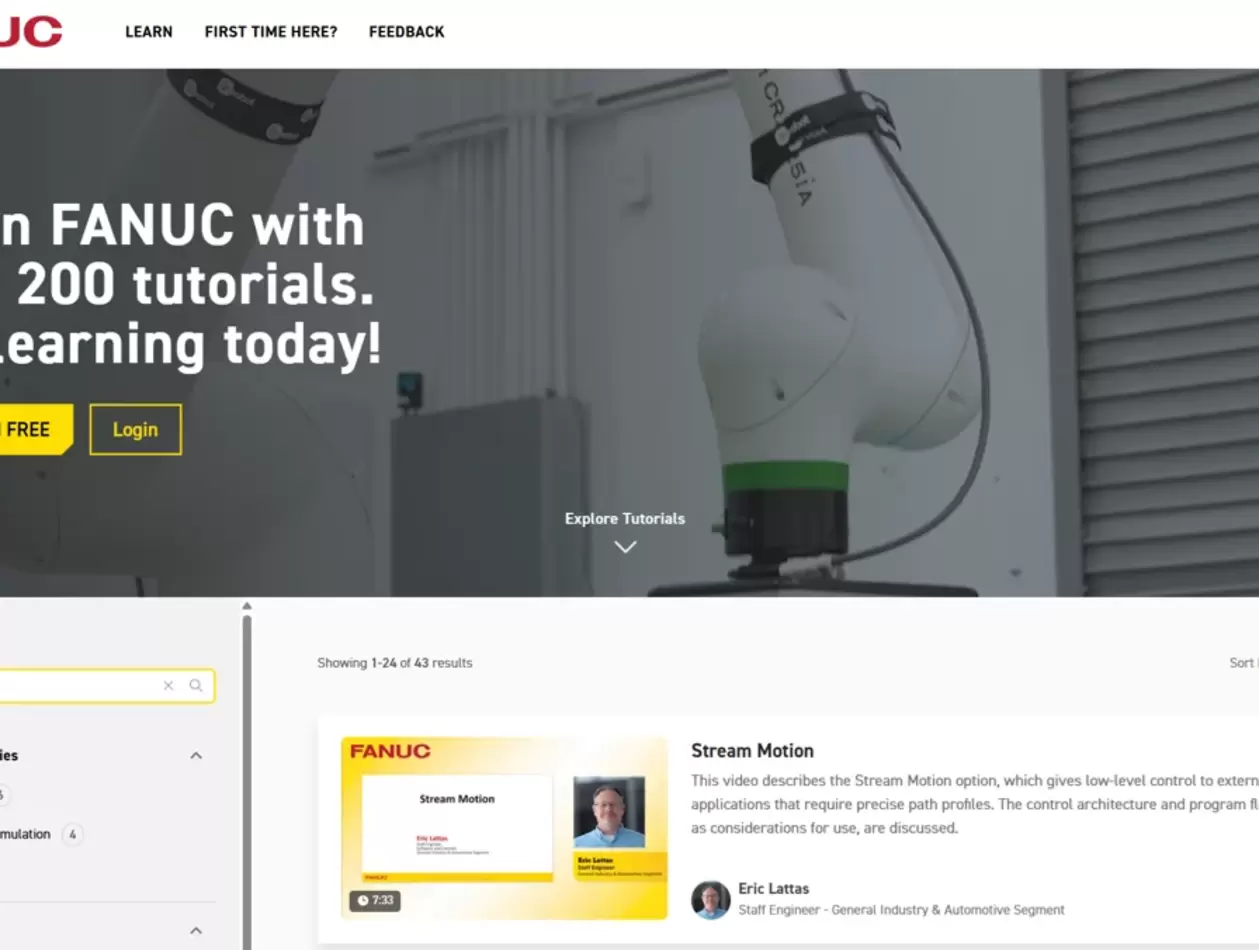
Descubra cómo Stream Motion permite el control del movimiento de los robots en tiempo real a través de este vídeo de «Transferencia Técnica» de FANUC. El tutorial explica cómo los dispositivos externos pueden transmitir comandos de trayectoria directamente al controlador del robot, lo que permite generar trayectorias en tiempo de ejecución para aplicaciones que requieren un movimiento preciso, adaptativo o controlado externamente.
El vídeo aborda las capacidades de Stream Motion, ejemplos de aplicación, la sincronización de la comunicación, el flujo de paquetes, los límites de movimiento dinámicos, el almacenamiento en búfer de paquetes y las consideraciones clave para desarrollar un planificador de movimiento externo.
*Es necesario registrarse gratuitamente