


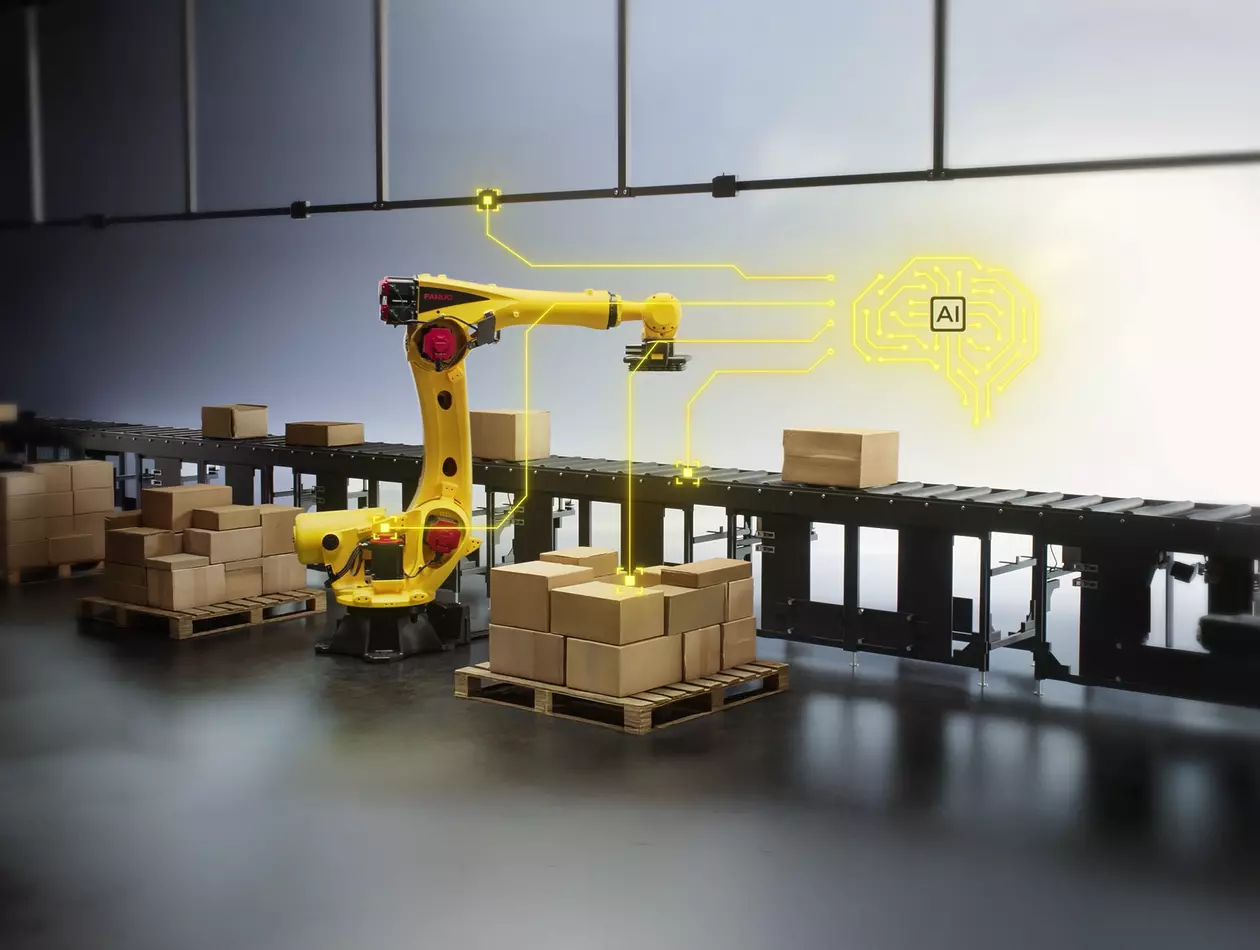
Driver FANUC ROS 2 per l'integrazione di robot industriali
Integrazione dei robot FANUC con il driver ROS 2
FANUC ha rilasciato il proprio driver ROS 2 per la serie di robot collaborativi CRX, consentendo una perfetta integrazione con il Robot Operating System 2 (ROS 2). Ciò offre a sviluppatori, ricercatori e produttori una maggiore flessibilità nella creazione di applicazioni robotiche intelligenti utilizzando un framework moderno e scalabile, progettato per il controllo dei robot in tempo reale e l’automazione avanzata.
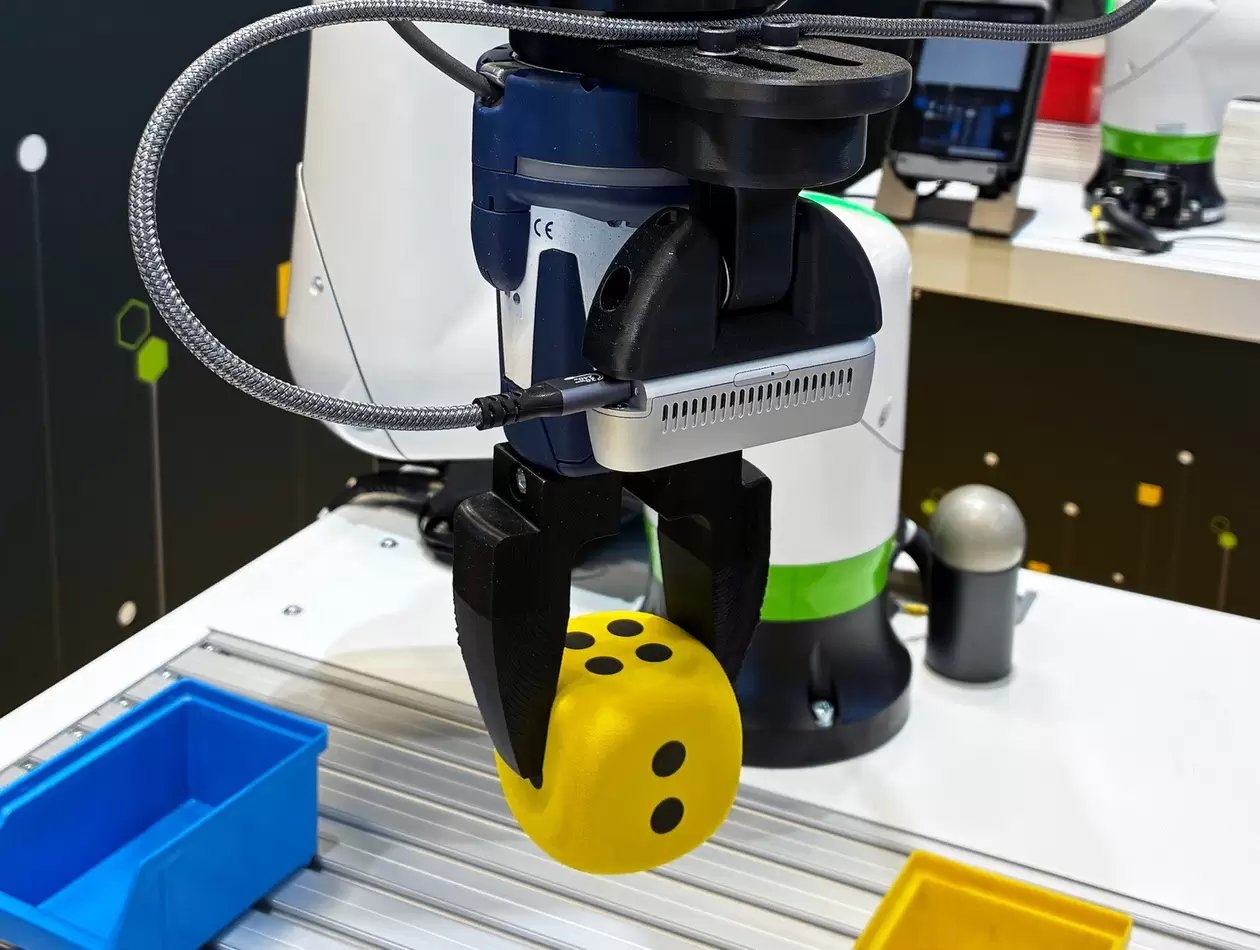
Che cos’è il driver FANUC ROS 2?
Il driver FANUC ROS 2 è un'interfaccia software che collega i robot collaborativi FANUC CRX all'ecosistema ROS 2. Consente agli utenti di sfruttare strumenti open source per l'automazione avanzata, la ricerca e l'implementazione industriale. Il driver supporta il controllo ad alta frequenza, l’integrazione con MoveIt e funzionalità di simulazione, consentendo un’implementazione flessibile in ambienti sia di ricerca che di produzione.
Guida introduttiva al driver FANUC per ROS 2
Il driver FANUC ROS 2 è ora disponibile per la serie di robot collaborativi CRX e per diversi altri modelli. Gli sviluppatori possono accedere alla documentazione, alle guide all’installazione e all’assistenza tramite i repository GitHub ufficiali di FANUC CORPORATION.
Applicazioni dell'IA fisica - Realizzare l'IA fisica attraverso l'integrazione aperta con ROS
Controllo del movimento in tempo reale e ad alta frequenza
Pianificazione avanzata del movimento e prevenzione delle collisioni
Simulazione e prototipazione virtuale
Integrazione flessibile
Ampio supporto per i modelli
Affidabilità di livello industriale
*ROS è un marchio commerciale della Open Source Robotica Foundation.
**Python è un marchio registrato della Python Software Foundation.
***GitHub è un marchio registrato di GitHub, Inc.