


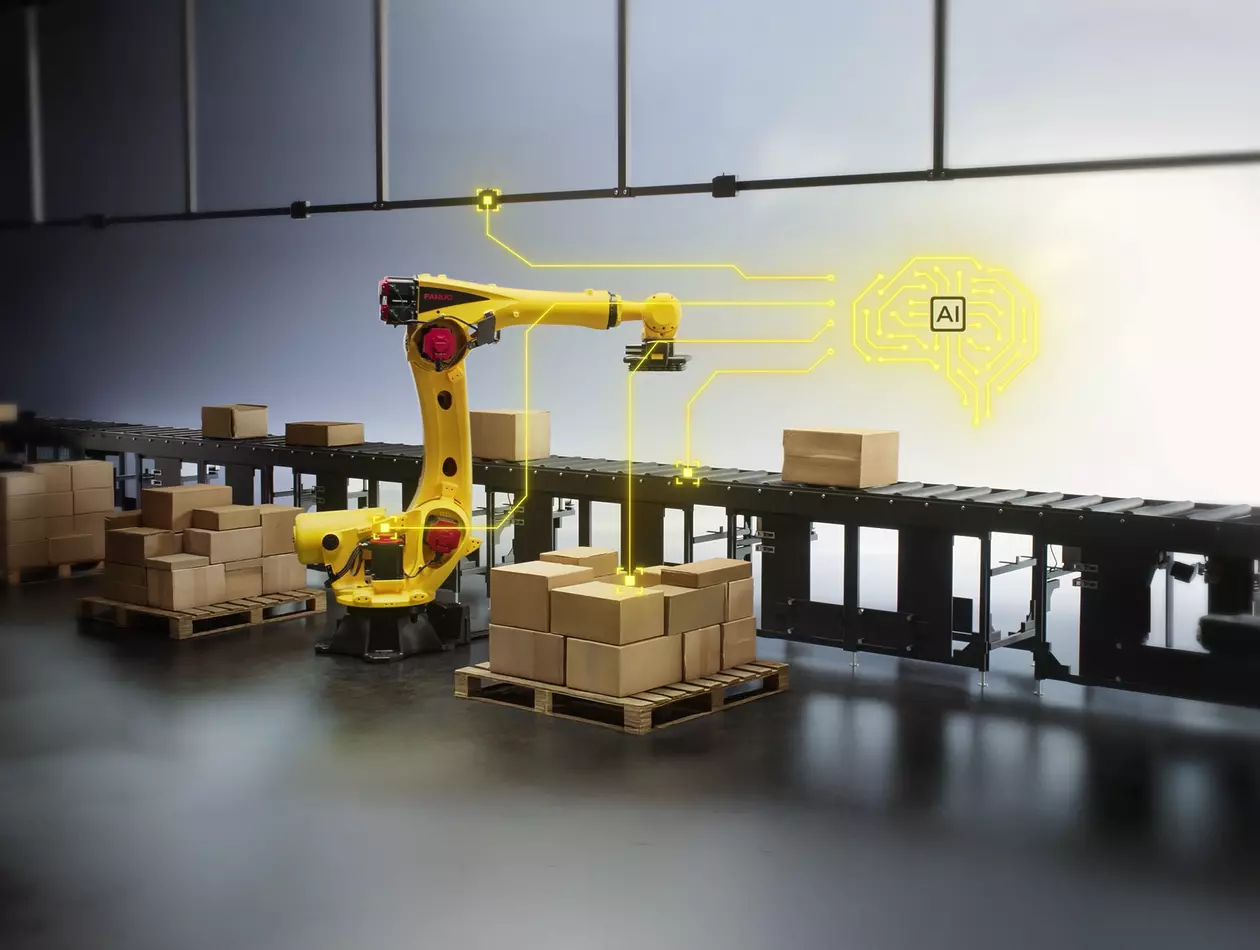
FANUC ROS 2-Treiber für die Integration von Industrierobotern
FANUC Roboter mit dem ROS 2-Treiber integrieren
FANUC hat seinen ROS-2-Treiber für die CRX-Serie veröffentlicht, der eine nahtlose Integration in das Robot Operating System 2 (ROS 2) ermöglicht. Dies bietet Entwicklern, Forschern und Herstellern mehr Flexibilität bei der Erstellung intelligenter Roboteranwendungen mithilfe eines modernen, skalierbaren Frameworks, das für die Echtzeit-Robotersteuerung und fortschrittliche Automatisierung konzipiert ist.
Was ist der FANUC ROS 2-Treiber?
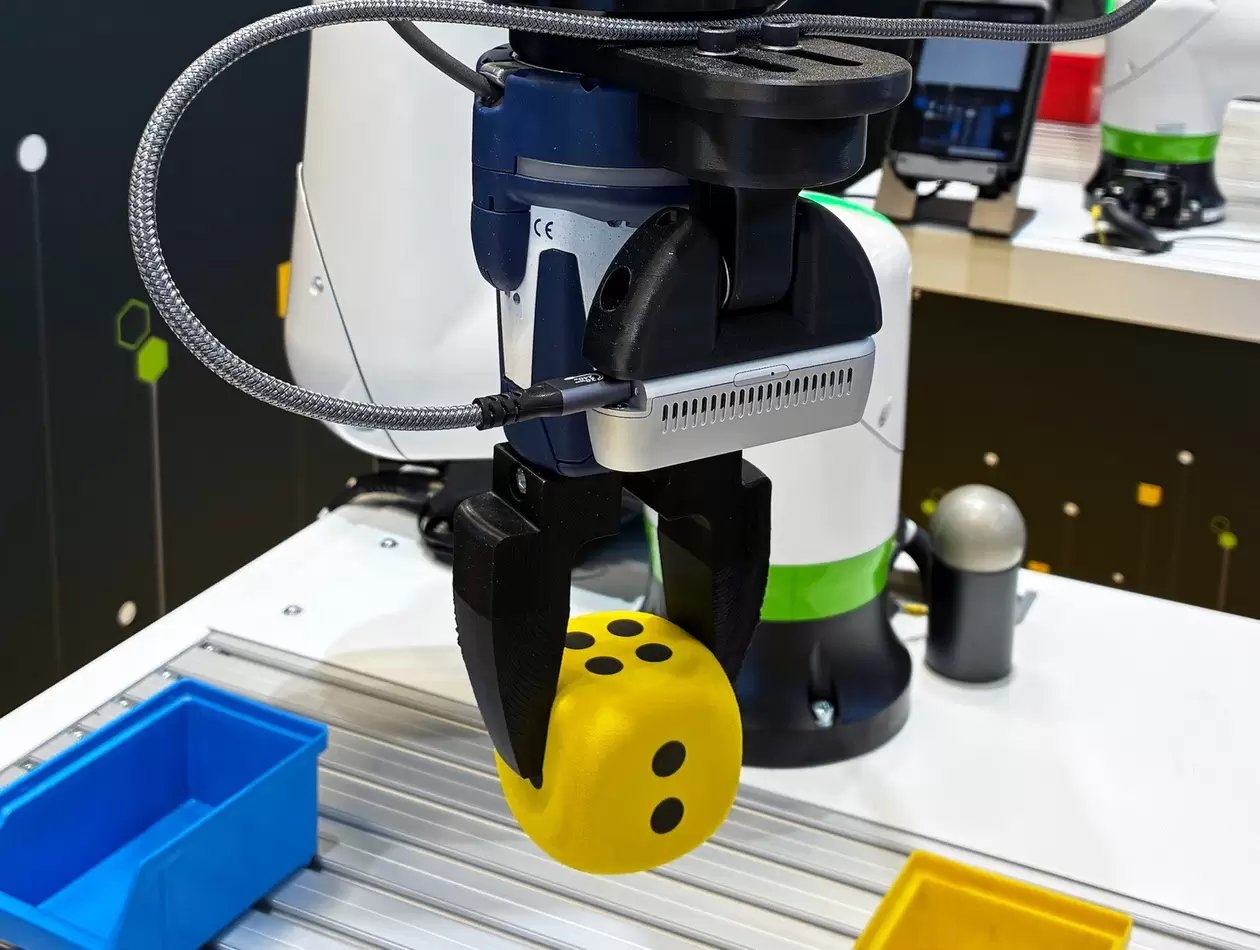
Der FANUC ROS 2-Treiber ist eine Software-Schnittstelle, die FANUC CRX-Kollaborationsroboter mit dem ROS 2-Ökosystem verbindet. Er ermöglicht es Anwendern, Open-Source-Tools für fortschrittliche Automatisierung, Forschung und den industriellen Einsatz zu nutzen. Der Treiber unterstützt Hochfrequenzsteuerung, MoveIt-Integration und Simulationsfunktionen und ermöglicht so einen flexiblen Einsatz in Forschungs- und Produktionsumgebungen.
Erste Schritte mit dem FANUC ROS 2-Treiber
Der FANUC ROS 2-Treiber ist ab sofort für die CRX-Serie kollaborativer Roboter sowie für mehrere weitere Modelle verfügbar. Entwickler können über die offiziellen GitHub-Repositorys der FANUC Corporation auf Dokumentation, Installationsanleitungen und Support zugreifen.
Anwendungen der physikalischen KI – Umsetzung physikalischer KI durch offene ROS-Integration
Echtzeit-Bewegungssteuerung mit hoher Frequenz
Fortgeschrittene Bewegungsplanung und Kollisionsvermeidung
Simulation und virtuelles Prototyping
Flexible Integration
Umfassende Modellunterstützung
Zuverlässigkeit auf Industriestandard
*ROS ist eine Marke der Open Source Robotics Foundation.
**Python ist eine eingetragene Marke der Python Software Foundation.
***GitHub ist eine eingetragene Marke von GitHub, Inc.