


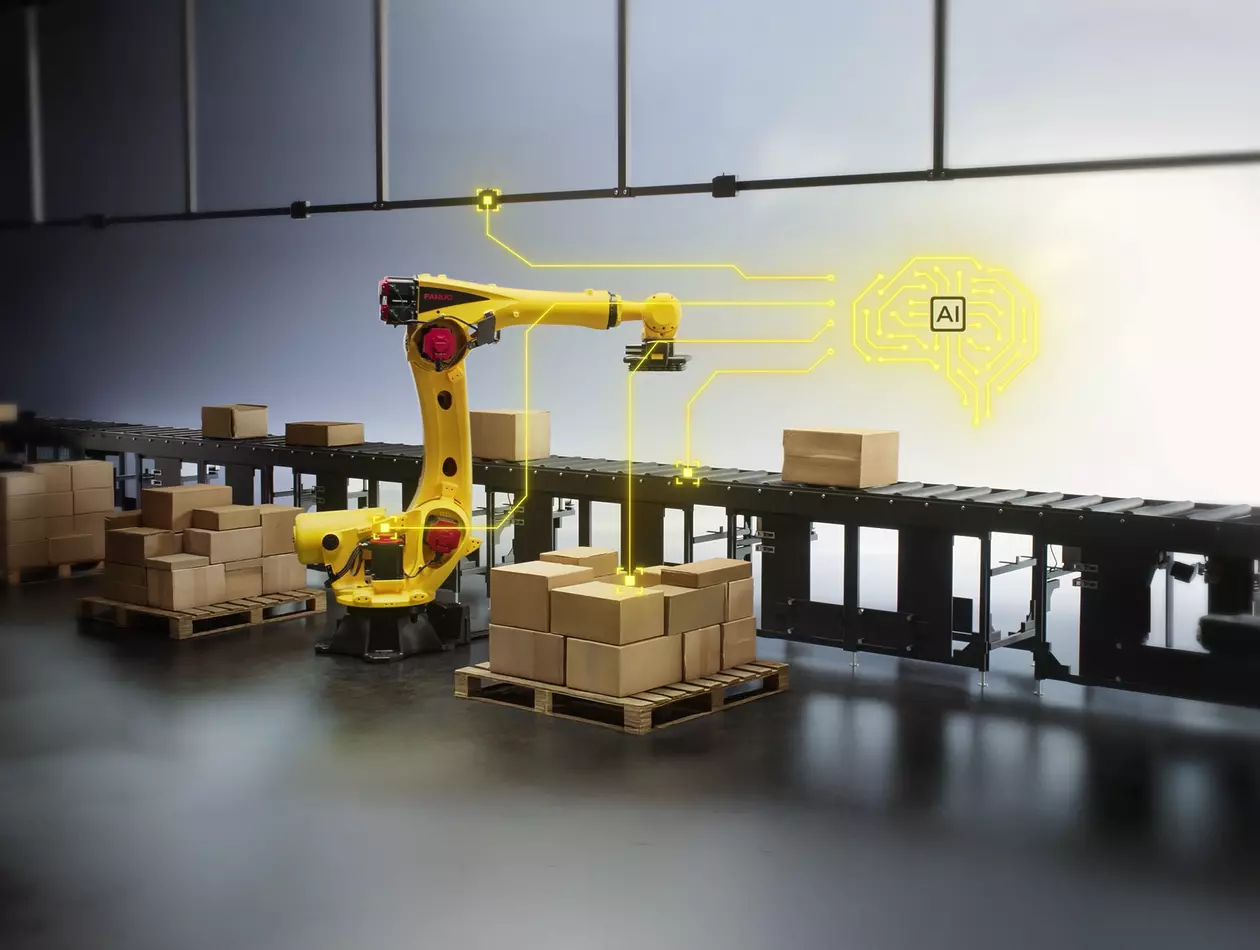
FANUC ROS 2-driver voor industriële robotintegratie
Integreer FANUC-robots met de ROS 2-driver
FANUC heeft zijn ROS 2-driver uitgebracht voor de CRX-serie collaboratieve robots, waardoor een naadloze integratie met het Robot Operating System 2 (ROS 2) mogelijk wordt. Dit biedt ontwikkelaars, onderzoekers en fabrikanten meer flexibiliteit om intelligente robottoepassingen te ontwikkelen binnen een modern en schaalbaar framework dat is ontworpen voor realtime robotbesturing en geavanceerde automatisering.
Wat is de FANUC ROS 2-driver?
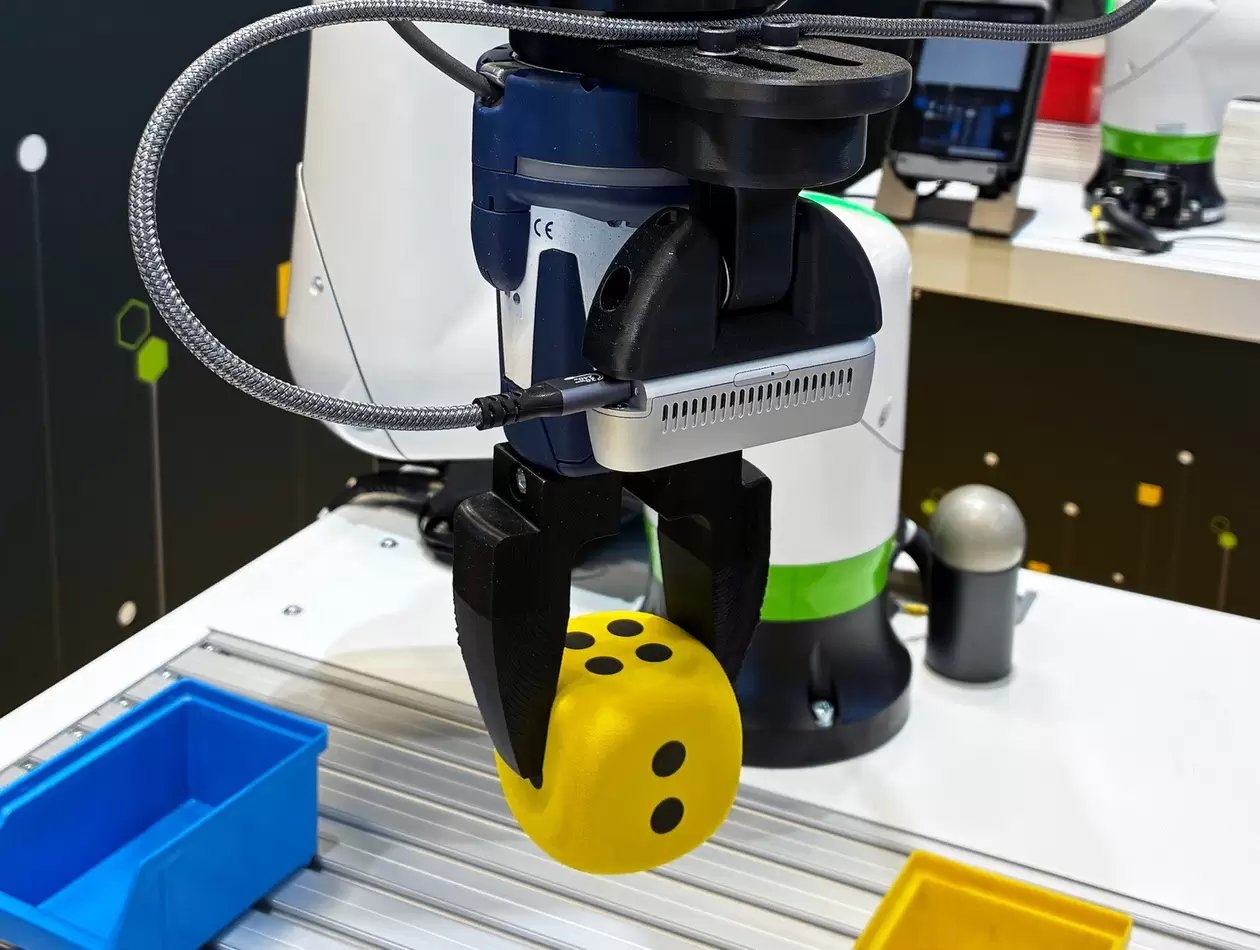
De FANUC ROS 2-driver is een software-interface die FANUC CRX-collaboratieve robots verbindt met het ROS 2-ecosysteem. Hiermee kunnen gebruikers gebruikmaken van open-source tools voor geavanceerde automatisering, onderzoek en industriële toepassingen.
De driver ondersteunt high-frequency besturing, MoveIt-integratie en simulatiemogelijkheden, waardoor robots flexibel kunnen worden ingezet in zowel onderzoeksomgevingen als productieprocessen.
Aan de slag met de FANUC ROS 2-driver
De FANUC ROS 2-driver is nu beschikbaar voor de CRX-serie collaboratieve robots en verschillende andere modellen. Ontwikkelaars kunnen via de officiële GitHub-repositories van FANUC CORPORATION toegang krijgen tot documentatie, installatiehandleidingen en ondersteuning.
Physical AI-toepassingen: Physical AI mogelijk maken met open ROS-integratie
Realtime motion control met hoge updatefrequentie
Geavanceerde bewegingsplanning en botsingsvermijding
Simulatie en virtuele prototyping
Flexibele integratie
Brede ondersteuning voor robotmodellen
Industriële betrouwbaarheid
*ROS is een handelsmerk van de Open Source Robotica Foundation.
**Python is een geregistreerd handelsmerk van de Python Software Foundation.
***GitHub is een geregistreerd handelsmerk van GitHub, Inc.