


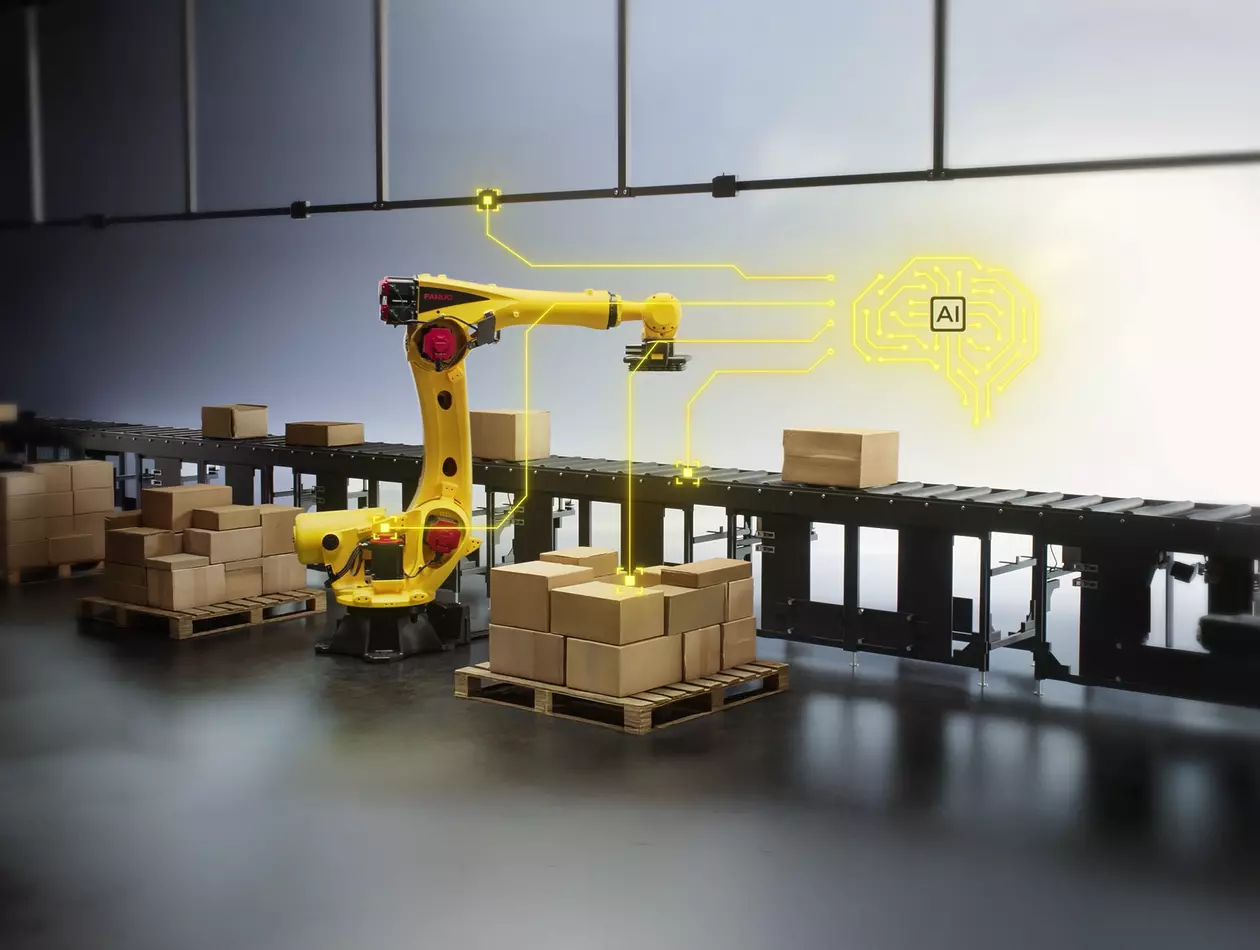
Pilote FANUC ROS 2 pour l'intégration de robots industriels
Intégration des robots FANUC à l'aide du pilote ROS 2
FANUC a lancé son pilote ROS 2 pour la gamme de robots collaboratifs CRX, permettant ainsi une intégration transparente avec le Robot Operating System 2 (ROS 2). Les développeurs, chercheurs et fabricants bénéficient ainsi d’une plus grande flexibilité pour créer des applications robotiques intelligentes à l’aide d’un cadre moderne et évolutif, conçu pour le contrôle des robots en temps réel et l’automatisation avancée.
Qu'est-ce que le pilote FANUC ROS 2 ?
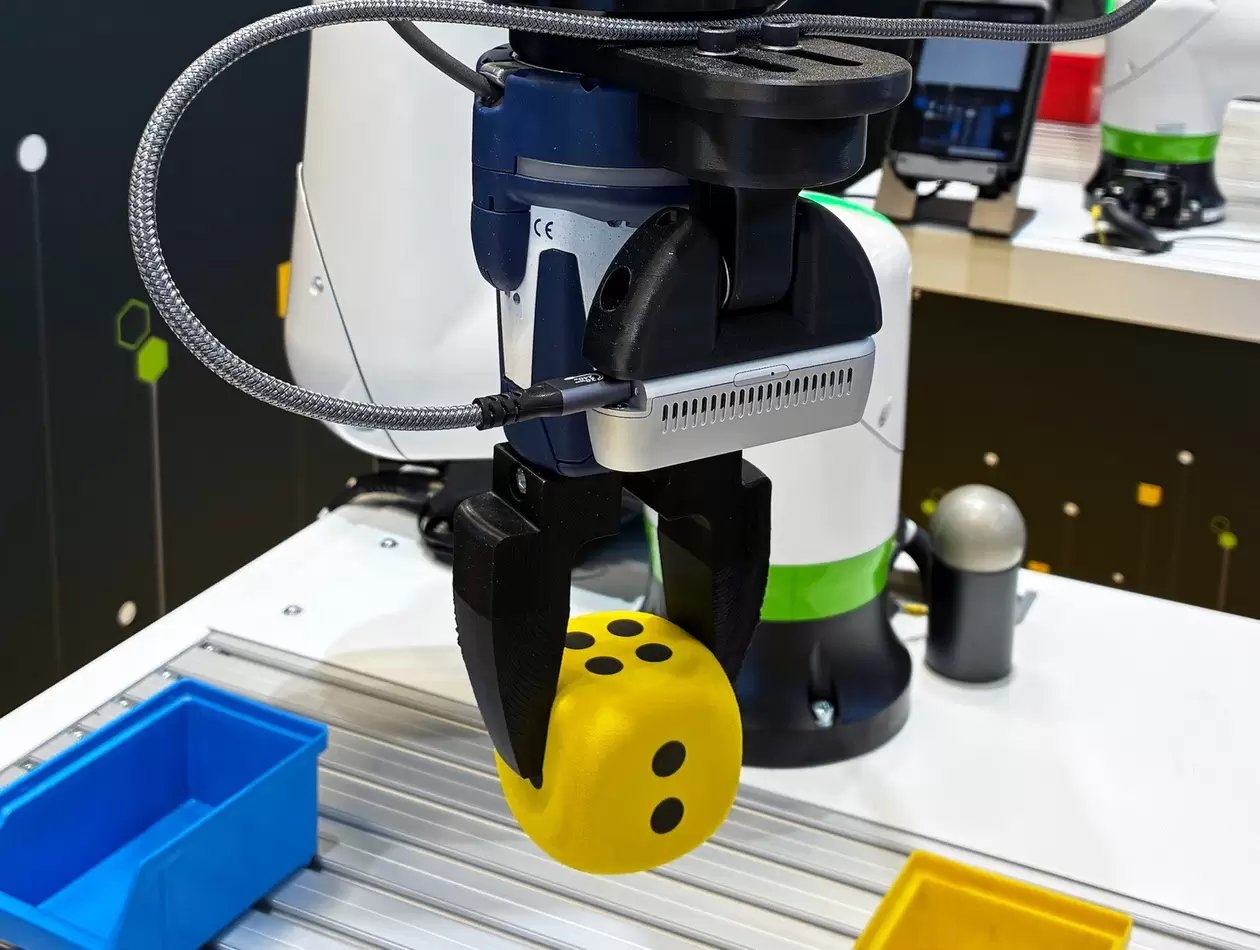
Le pilote FANUC ROS 2 est une interface logicielle qui relie les robots collaboratifs FANUC CRX à l'écosystème ROS 2. Il permet aux utilisateurs de tirer parti d'outils open source pour l'automatisation avancée, la recherche et le déploiement industriel. Ce pilote prend en charge le contrôle à haute fréquence, l'intégration de MoveIt et des fonctionnalités de simulation, ce qui permet un déploiement flexible aussi bien dans les environnements de recherche que de production.
Premiers pas avec le pilote FANUC pour ROS 2
Le pilote FANUC ROS 2 est désormais disponible pour la gamme de robots collaboratifs CRX et plusieurs autres modèles. Les développeurs peuvent accéder à la documentation, aux guides d'installation et à l'assistance via les dépôts GitHub officiels de FANUC Corporation.
Applications de l'IA physique - Favoriser le développement de l'IA physique grâce à l'intégration ouverte de ROS
Contrôle de mouvement en temps réel et à haute fréquence
Planification avancée des mouvements et prévention des collisions
Simulation et prototypage virtuel
Intégration flexible
Prise en charge d'un large éventail de modèles
Fiabilité de niveau industriel
*ROS est une marque déposée de l'Open Source Robotics Foundation.
**Python est une marque déposée de la Python Software Foundation.
***GitHub est une marque déposée de GitHub, Inc.