Contrôle en temps réel des mouvements de robots avec Stream Motion
Contrôler les mouvements d'un robot en temps réel
Les programmes de robotique traditionnels s'articulent généralement autour de trajectoires prédéfinies et de mouvements répétitifs. Si cette approche convient à de nombreux processus de fabrication, certaines applications exigent que les mouvements du robot s'adaptent en continu en fonction des données variables fournies par des capteurs, des systèmes de vision ou des logiciels externes.
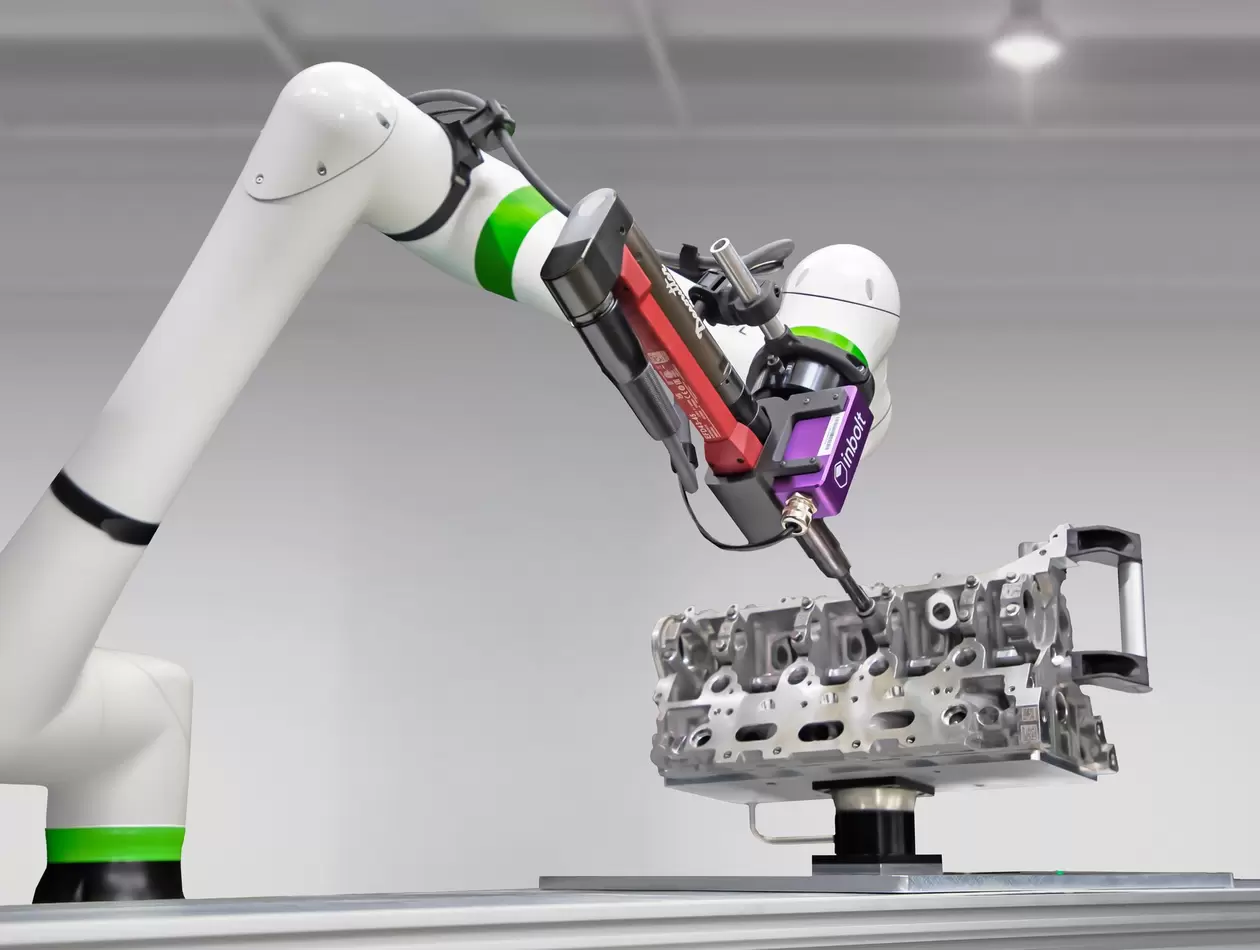
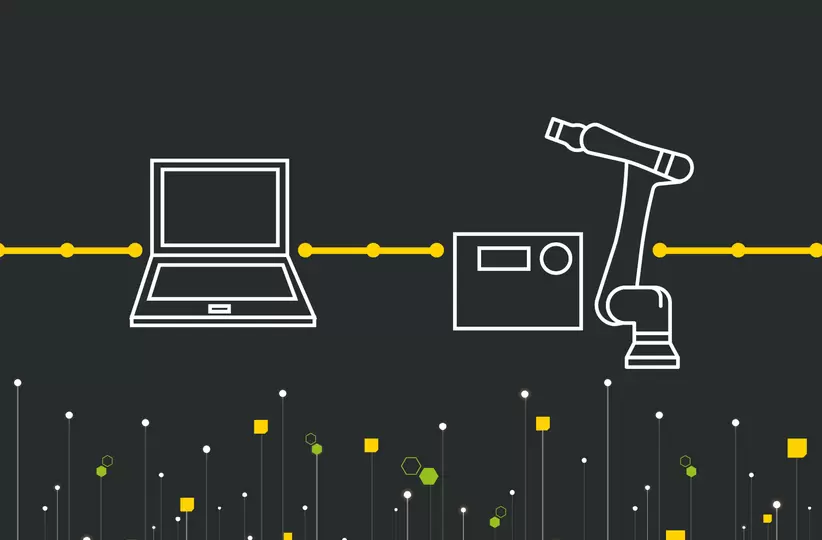
Stream Motion permet à des systèmes externes de générer des données de trajectoire en temps réel et de transmettre ces commandes directement au contrôleur de robot pour exécution. Cela permet de contrôler les mouvements pour des trajectoires générées dynamiquement par des processeurs et des logiciels externes, plutôt que prédéfinies dans des programmes TP. Cette solution est particulièrement utile pour les applications où l’automatisation traditionnelle, avec des trajectoires fixes et répétables, n’est pas adaptée, telles que les processus guidés par vision 3D en temps réel, l’usinage adaptatif, ainsi que les environnements de pointe ou de recherche nécessitant des mouvements flexibles pilotés de l’extérieur.
Contactez-nous pour discuter de votre application de contrôle de mouvement !
Avantages de Stream Motion pour l'automatisation adaptative
Mises à jour en temps réel sur les mouvements
Une plus grande adaptabilité aux variations des conditions des pièces
Intégration avec des systèmes informatiques externes

Réduction du recours à une programmation ponctuelle approfondie
Prise en charge des stratégies d'automatisation avancées
Activer le contrôle intelligent des mouvements des robots
L'automatisation moderne s'appuie de plus en plus sur les données provenant de systèmes externes tels que des caméras, des capteurs, des scanners et des applications logicielles sur mesure. Stream Motion permet à ces systèmes d'influencer dynamiquement les mouvements du robot pendant son fonctionnement.
En associant des systèmes avancés de traitement et de prise de décision à l'exécution robotique, les fabricants peuvent développer des solutions d'automatisation capables de s'adapter aux conditions réelles au fur et à mesure qu'elles se présentent. Parmi les applications potentielles, on peut citer :
Opérations robotiques guidées par la visionCorrection dynamique de trajectoireContrôle de processus basé sur des capteursApplications de suivi de surfaceProcessus de numérisation et d’inspectionProjets de recherche et développementSystèmes robotiques assistés par l’IA
En savoir plus sur Stream Motion
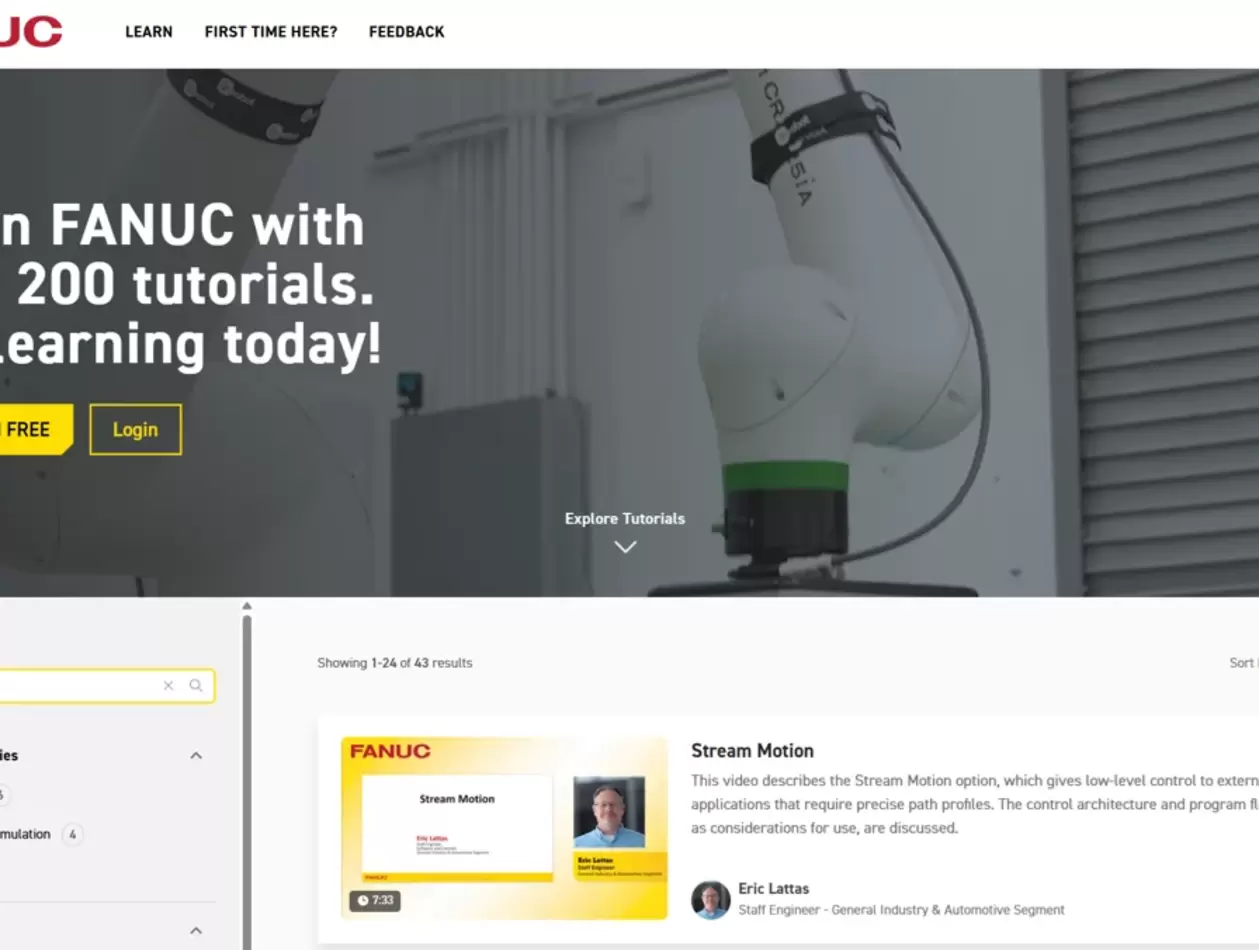
Découvrez comment Stream Motion prend en charge le contrôle des mouvements des robots en temps réel grâce à cette vidéo « FANUC Technical Transfer ». Ce tutoriel explique comment des périphériques externes peuvent transmettre des commandes de trajectoire directement au contrôleur de robot, ce qui permet de générer des trajectoires à l'exécution pour les applications nécessitant des mouvements précis, adaptatifs ou pilotés de l'extérieur.
La vidéo aborde les fonctionnalités de Stream Motion, des exemples d’application, la synchronisation des communications, le flux de paquets, les limites de mouvement dynamiques, la mise en mémoire tampon des paquets, ainsi que les éléments clés à prendre en compte pour développer un planificateur de mouvement externe.
*Inscription gratuite requise